
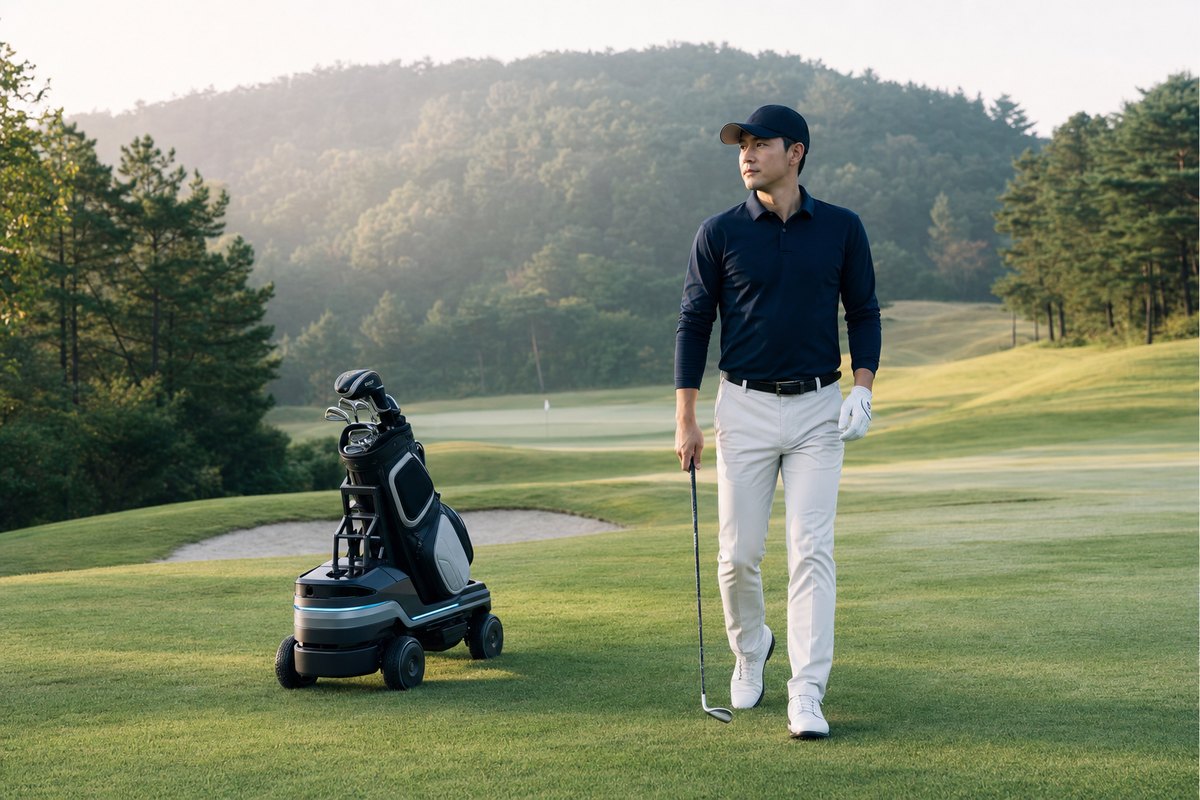
Concept visualSolo mueve el robot
Solo mueve el robot
El servicio no está completo.
Las llamadas de usuario, la seguridad de movimiento, las funciones auxiliares, las operaciones de control y mantenimiento deben estar conectadas al flujo de servicio real.