
Diseño de investigación/PoC

Maneja el movimiento y la manipulación juntos.
manipulador móvil

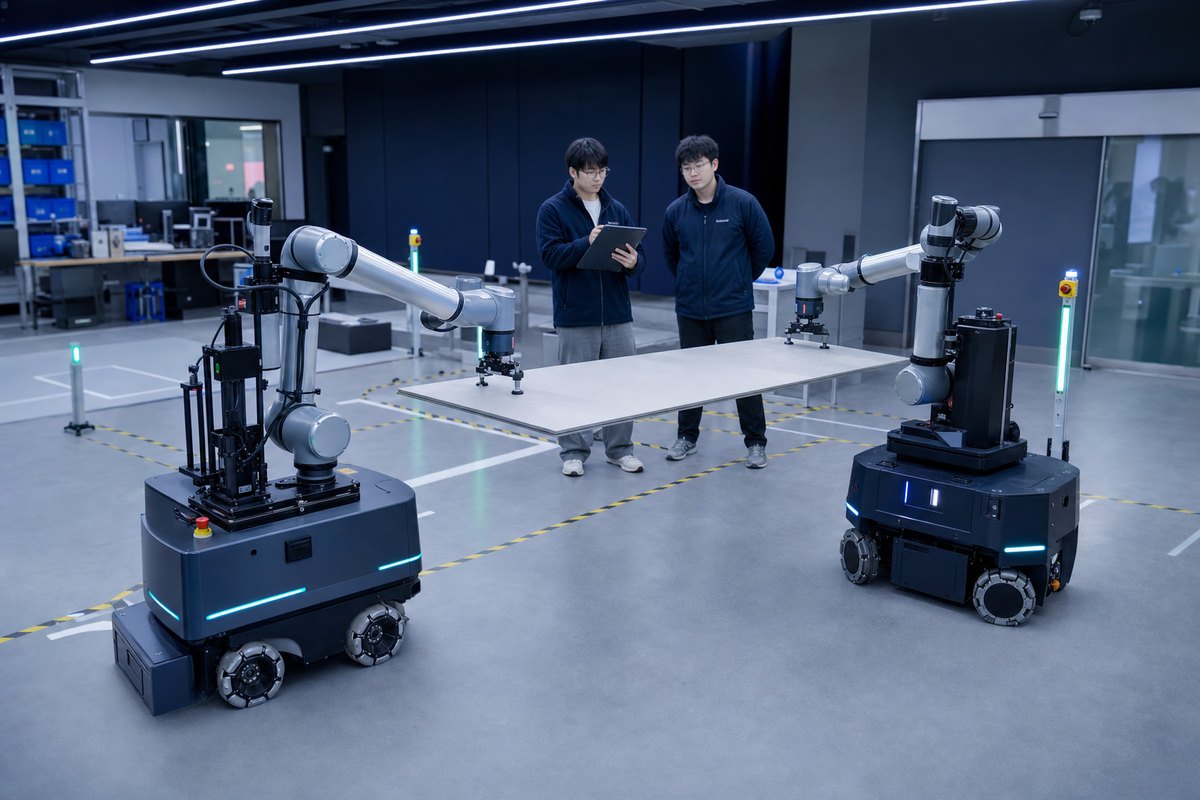
Combinando plataformas móviles y robots colaborativos se estudia el transporte conjunto de objetos largos, el control líder-seguidor, la trayectoria y las condiciones de parada segura.

Concepto visual de dos manipuladores móviles que transportan conjuntamente un panel largo
Concept visual

ni un brazo
Ver todo el sistema de movimiento.

Examinamos el brazo, el objeto en movimiento, el objeto objetivo, la batería/fuente de energía, la comunicación y la estructura de seguridad como un solo sistema.

RESEARCH SCOPE

software y seguridad
Diseñamos juntos.

  • Configuración del sistema basado en ROS 2
  • Monitor de colisión/estimación de posición/movimiento Nav2
  • Operación de MoveIt 2, colisión y revisión de accesibilidad
  • Líder-seguidor y control conjunto del transporte
  • Parada de emergencia, límite de velocidad, condiciones del escáner de seguridad
COMMERCIALIZATION PROPOSAL

Propuesta de investigación/PoC

Para universidades, institutos de investigación y empresas que estén considerando la automatización de operaciones y transporte, verificamos combinaciones e interfaces de plataformas y luego verificamos escenarios limitados.

entregables del cliente

Análisis de requisitos/riesgos, diagrama de configuración del sistema, definición de interfaz, escenario de experimento, registro de datos, informe de resultados.

flujo de 90 días

  1. Definición de objetos, carga, ruta y entorno.
  2. Revisión de armas, dispositivos móviles, fuentes de energía y comunicaciones.
  3. Simulación de un solo sistema
  4. Experimentos de cotransporte a baja velocidad.
  5. Informes de condiciones de seguridad, sincronización y expansión

comprobar con antelación

Carga útil, centro de gravedad, distancia de frenado, escáner de seguridad, sistema de parada de emergencia, CAD/URDF/disponibilidad del conductor.