研究・PoC設計

移動と操作を一緒に扱う
モバイルマニピュレータ

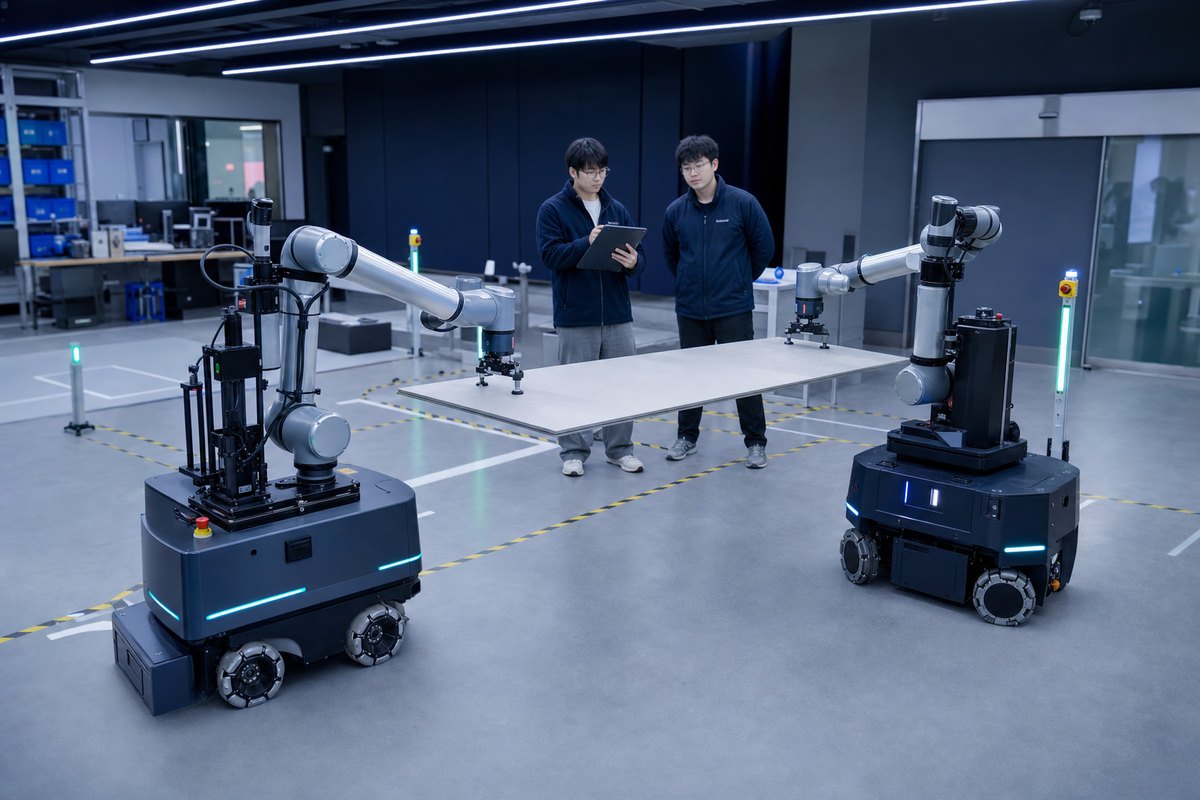
移動プラットフォームと協働ロボットを組み合わせて、長い物体の共同運搬、リーダー・フォロワー制御、経路と安全停止条件を研究します。

2つのモバイルマニピュレータが長いパネルを共同運ぶコンセプトビジュアル
Concept visual

腕一つではなく
フルモバイルシステムを表示します。

腕、移動体、対象物体、バッテリー・電源、通信と安全構造を一つのシステムで検討します。

RESEARCH SCOPE

ソフトウェアと安全
一緒に設計します。

  • ROS 2ベースのシステム構成
  • Nav2移動・位置推定・衝突モニター
  • MoveIt 2 操作・衝突・到達性検討
  • リーダー - フォロワーとの共同運搬制御
  • E-stop、制限速度、安全スキャナ条件
COMMERCIALIZATION PROPOSAL

研究・PoC提案

大学・研究機関及び操作・運搬自動化を検討する企業を対象に、プラットフォームの組み合わせとインターフェースを確認した上で、限られたシナリオから検証します。

顧客の結果

要件・リスク分析、システム構成図、インタフェース定義、実験シナリオ、データログ、結果レポート。

90日の流れ

  1. 物体・荷重・経路・環境定義
  2. 腕・移動体・電源・通信検討
  3. シングルシステムシミュレーション
  4. 低速共同運搬実験
  5. 安全・同期化・拡張条件報告

事前確認

搭載荷重、重心、停止距離、安全スキャナ、非常停止システム、CAD・URDF・ドライバの可用性。