
Forschung/PoC-Design

Bewältigt Bewegung und Manipulation gemeinsam
mobiler Manipulator

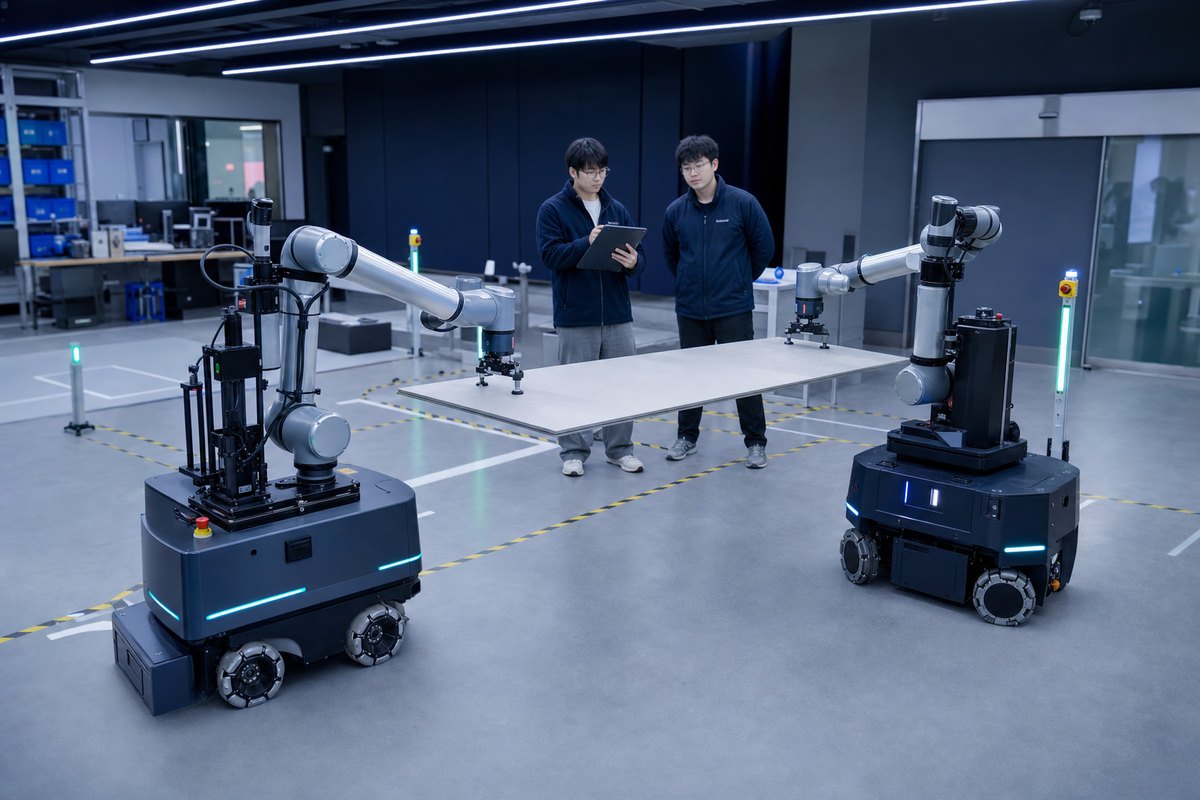
Durch die Kombination mobiler Plattformen und kollaborativer Roboter werden der gemeinsame Transport langer Objekte, die Führung-Nachfolger-Steuerung, der Weg und sichere Stoppbedingungen untersucht.

Konzeptvisualisierung von zwei mobilen Manipulatoren, die gemeinsam eine lange Platte transportieren
Concept visual

nicht ein arm
Sehen Sie sich das gesamte Bewegungssystem an.

Wir untersuchen den Arm, das bewegliche Objekt, das Zielobjekt, die Batterie/Stromquelle, die Kommunikation und die Sicherheitsstruktur als ein System.

RESEARCH SCOPE

Software und Sicherheit
Wir gestalten gemeinsam.

  • ROS 2-basierte Systemkonfiguration
  • Nav2-Bewegungs-/Positionsschätzungs-/Kollisionsmonitor
  • MoveIt 2-Bedienung, Kollision, Erreichbarkeitsüberprüfung
  • Leader-Follower und gemeinsame Transportsteuerung
  • Not-Aus, Geschwindigkeitsbegrenzung, Sicherheitsscanner-Bedingungen
COMMERCIALIZATION PROPOSAL

Forschungs-/PoC-Vorschlag

Für Universitäten, Forschungsinstitute und Unternehmen, die eine Betriebs- und Transportautomatisierung in Betracht ziehen, verifizieren wir Plattformkombinationen und Schnittstellen und verifizieren dann begrenzte Szenarien.

Leistungen des Kunden

Anforderungs-/Risikoanalyse, Systemkonfigurationsdiagramm, Schnittstellendefinition, Experimentszenario, Datenprotokoll, Ergebnisbericht.

90-Tage-Flow

  1. Objekt-, Last-, Pfad- und Umgebungsdefinition
  2. Überprüfung von Waffen, mobilen Geräten, Energiequellen und Kommunikation
  3. Einzelsystemsimulation
  4. Experimente zum Co-Transport bei niedriger Geschwindigkeit
  5. Berichterstattung über Sicherheits-, Synchronisierungs- und Erweiterungszustände

Überprüfen Sie dies im Voraus

Nutzlast, Schwerpunkt, Bremsweg, Sicherheitsscanner, Not-Aus-System, CAD/URDF/Fahrerverfügbarkeit.