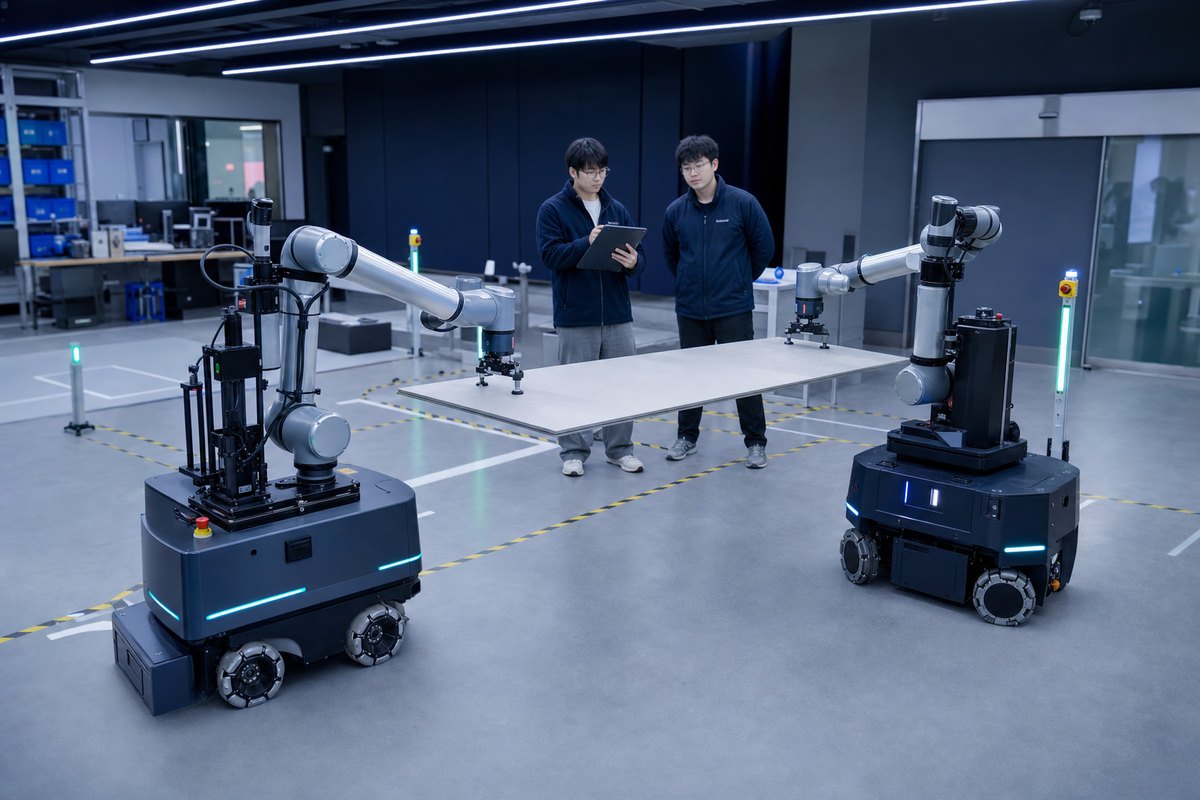
通过结合移动平台和协作机器人,研究了长物体的联合运输、主从控制、路径和安全停止条件。
我们将手臂、移动物体、目标物体、电池/电源、通信和安全结构作为一个系统进行检查。
对于考虑运营和运输自动化的大学、研究机构和公司,我们验证平台组合和接口,然后验证有限的场景。
需求/风险分析、系统配置图、接口定义、实验场景、数据日志、结果报告。
有效负载、重心、停车距离、安全扫描仪、紧急停止系统、CAD/URDF/驾驶员可用性。