
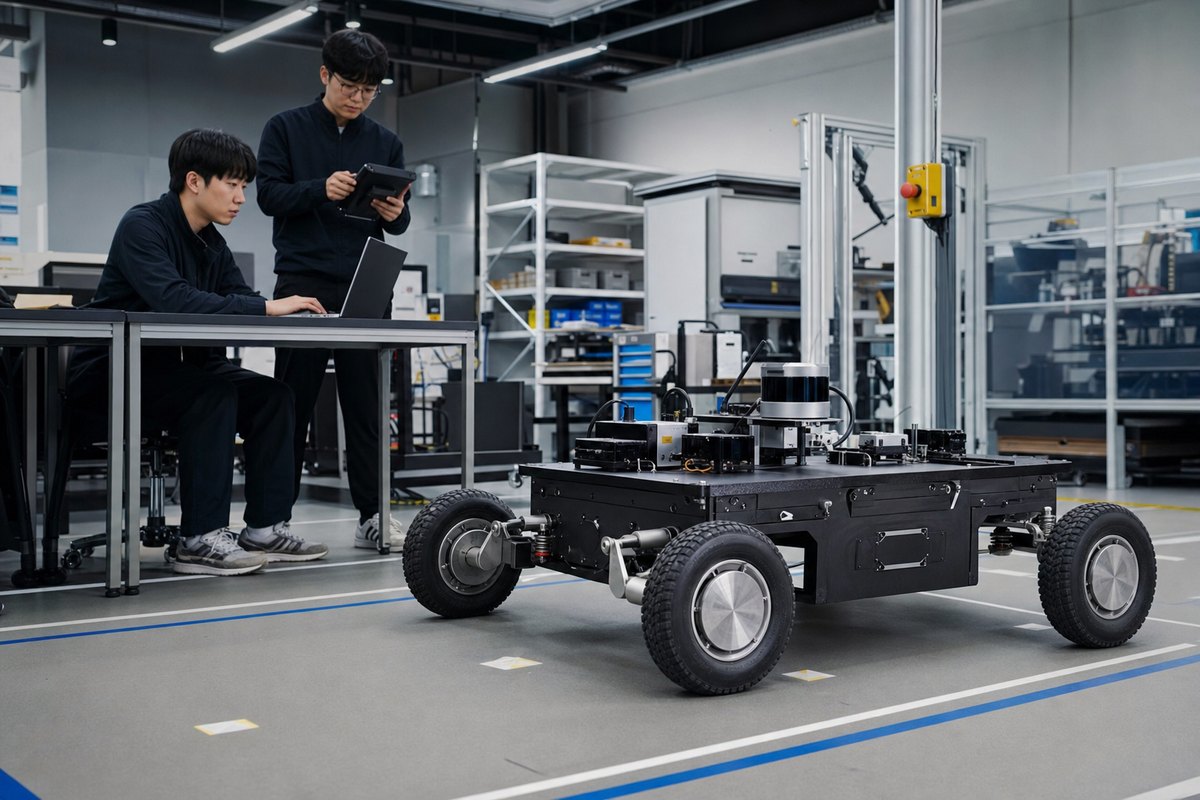
Industrie-akademische Projekt-/Forschungsplattform
Forschungsplattform für unabhängige Allradlenkung
Wir untersuchen Lenk-/Antriebssteuerung, eingebettetes MPC und den SIL/PIL/RIL-Verifizierungsablauf.
Forschungsplattformen ansehen →Wir schlagen separate Kommerzialisierungspfade für Forschungsplattformen, autonome Fahr-/Steuerungsverifizierung, Multi-Roboter-Betrieb, mobile Manipulatoren und Serviceroboter vor.
Überprüfen Sie vor dem Produktnamen die Forschungsziele, die Umgebung, die Sicherheitsbedingungen und die erforderlichen Ergebnisse.
Wir untersuchen Lenk-/Antriebssteuerung, eingebettetes MPC und den SIL/PIL/RIL-Verifizierungsablauf.
Forschungsplattformen ansehen →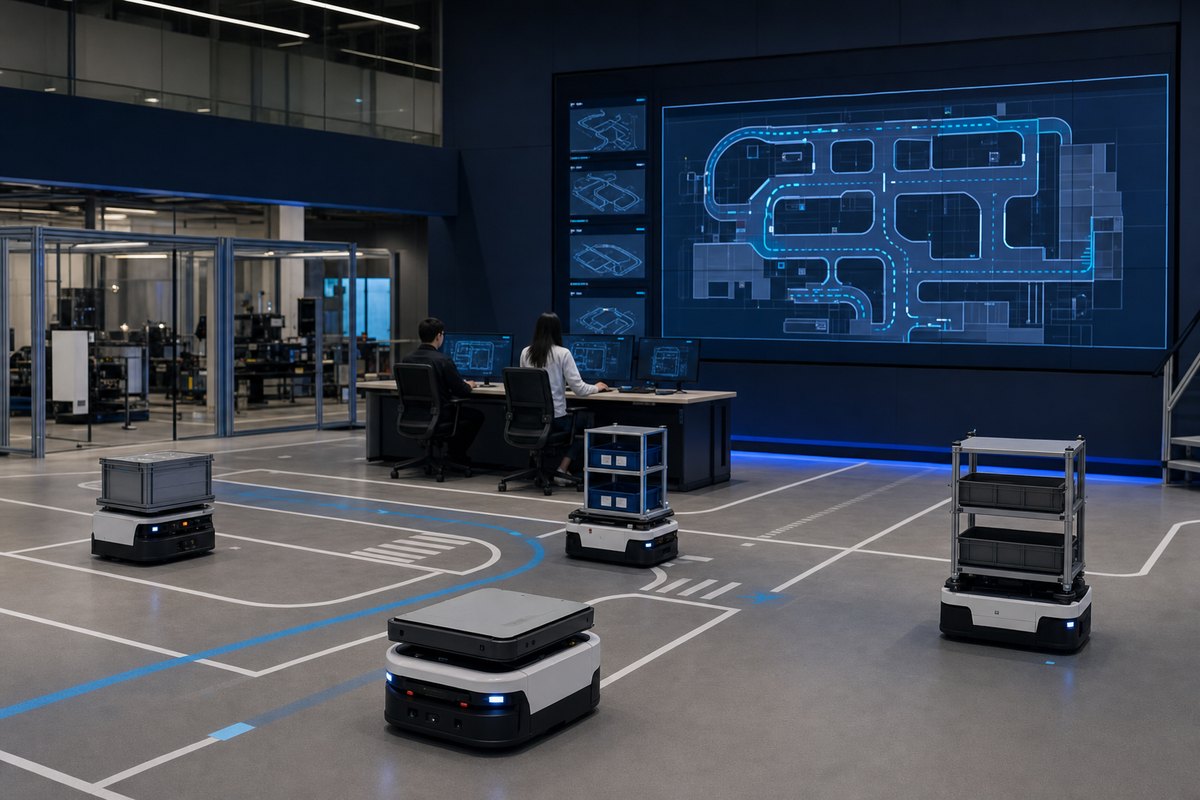
Deckt Pfad, Kollision, Aufgabenplanung, heterogene Zustände und die Visualisierung digitaler Zwillinge ab.
Operations Research ansehen →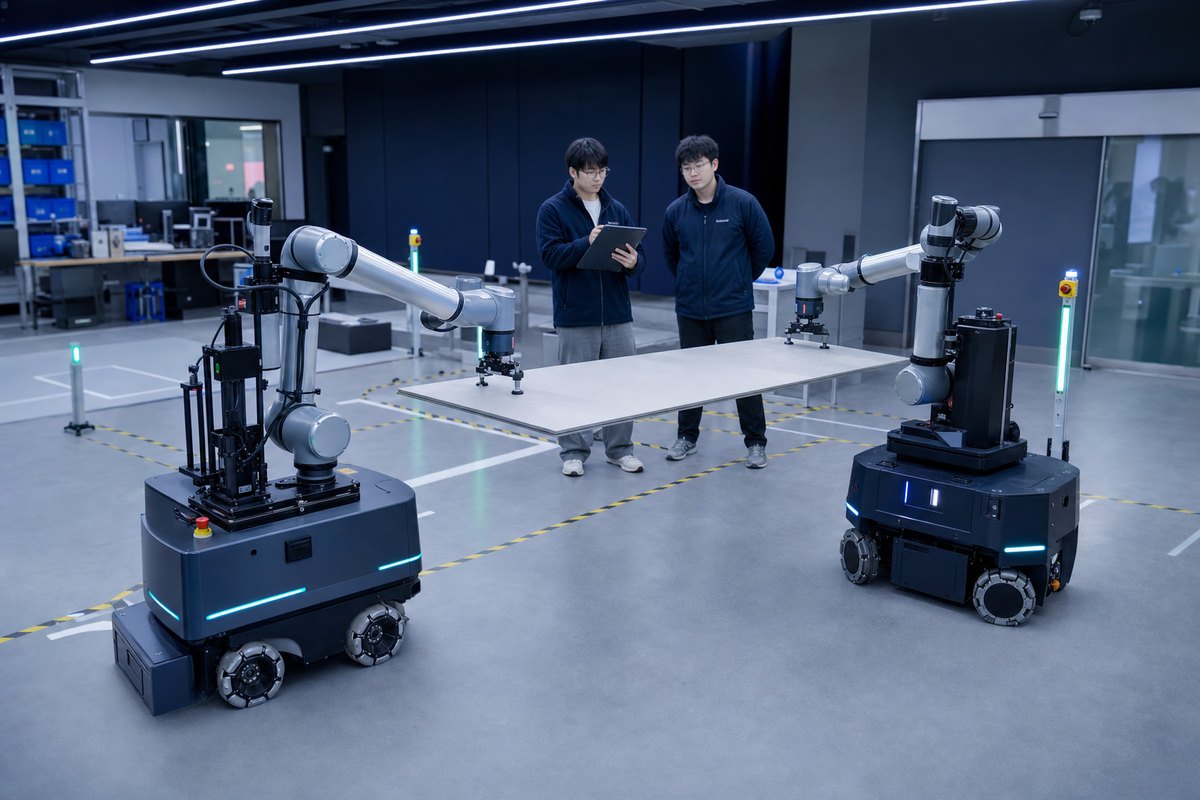
Kombination mobiler Plattformen und kollaborativer Roboter zur Überprüfung des gemeinsamen Transports, der Synchronisierung und des sicheren Anhaltens.
Forschungsumfang anzeigen →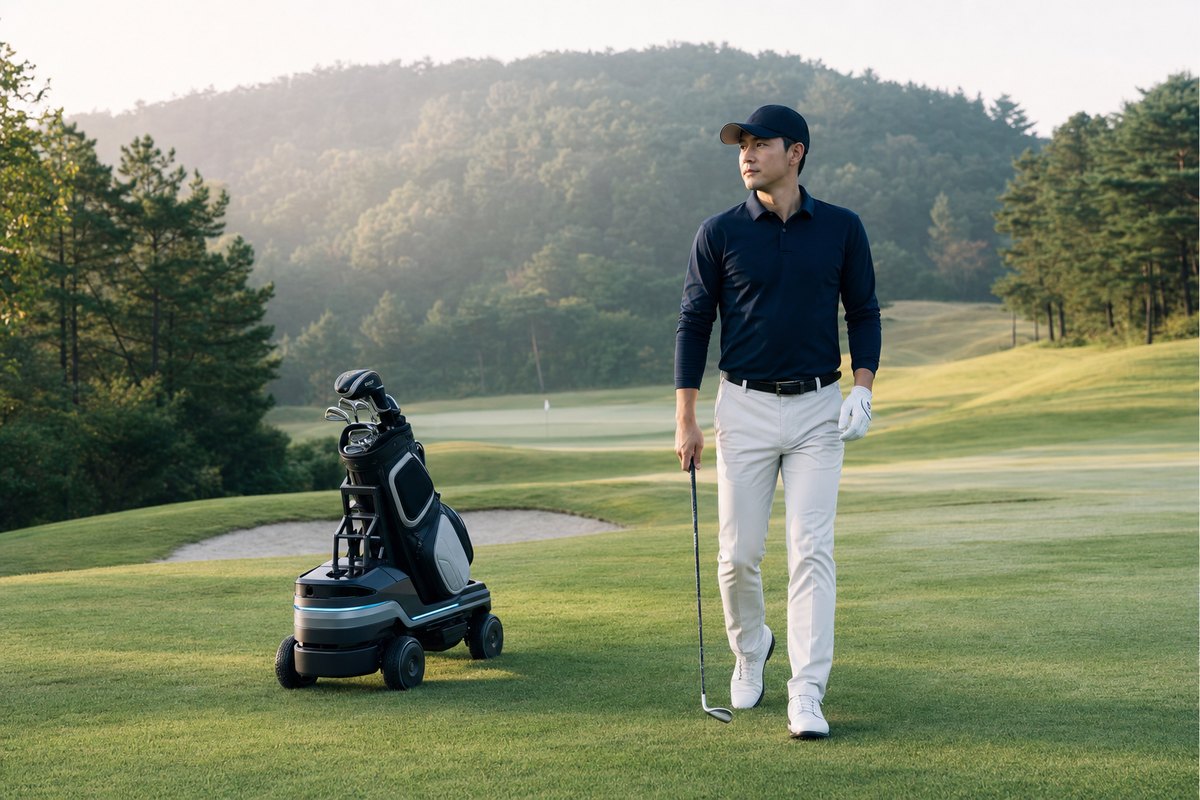
Untersucht unstrukturierte Geländebewegungen, Benutzerunterstützung, App/Steuerung und Betriebsdatenkonnektivität.
Kommerzialisierungsrichtung anzeigen →Anstatt im Voraus Preise und Leistung zu versprechen, machen wir die Ergebnisse, die der Kunde erhält, und das nächste Urteil bei jedem Schritt deutlich.
Standardmäßige Basis-, Sensor- und Steuerungskonfigurationen sowie reproduzierbare Experimentdokumentation.
Definierte Feldaufgaben, Erfolgsindikatoren, Sicherheitsbedingungen und Ergebnisberichte.
Bewährte Stücklisten, Software, Betriebstools und Wartungsunterstützungspalette.
Verknüpfung zwischen zweckspezifischen Robotern und Steuerung/Aufgaben, Möglichkeit der Wiederholbedienung.
Wenn Sie uns das Forschungs-/Feldumfeld und die erforderlichen Ergebnisse mitteilen, können wir den Umfang der Bereitstellung und des Ausschlusses schneller organisieren.