
Concept visualNi un solo éxito
Ni un solo éxito
Ver el flujo completo.
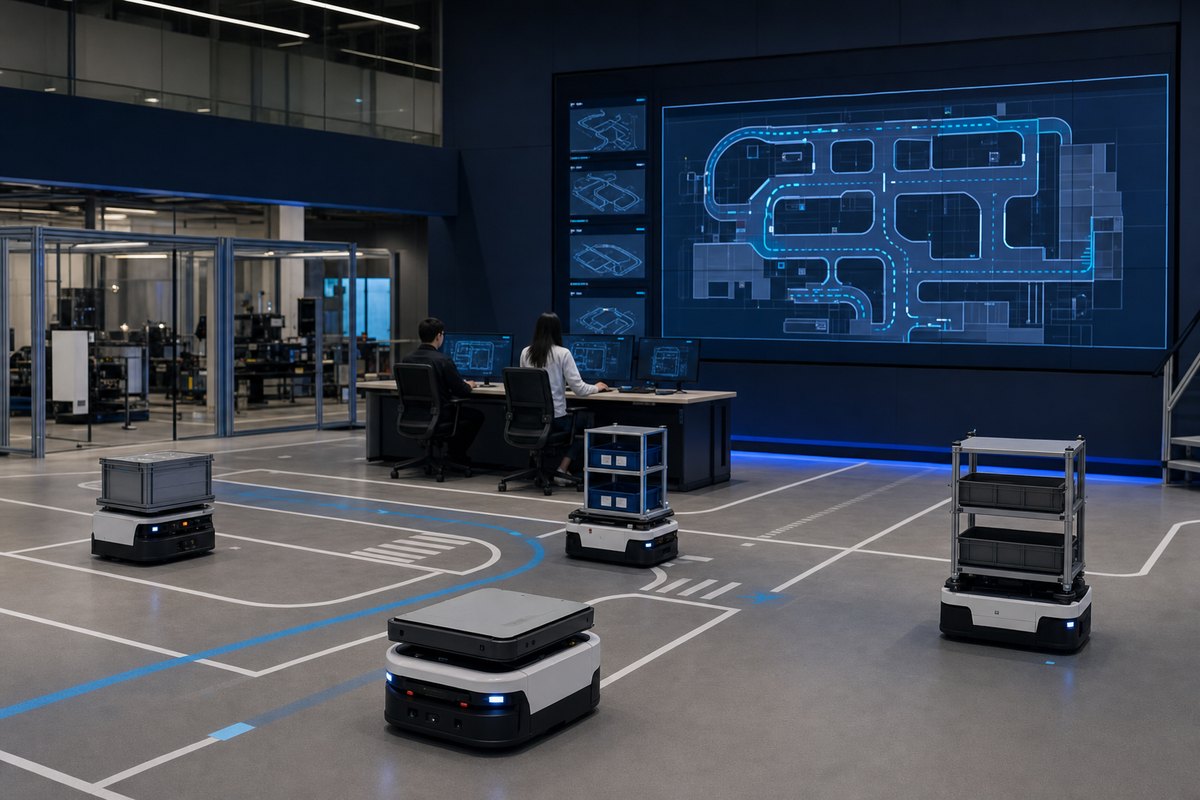
Verifique la ruta, la colisión, el plan de trabajo, el estado del robot y las limitaciones del sitio en conjunto en la pantalla de simulación y operación.
En lugar del número de robots en sí, medimos juntos la espera de colisión, la finalización de la misión, la replanificación, el punto muerto y la intervención del operador.
Verifique la ruta, la colisión, el plan de trabajo, el estado del robot y las limitaciones del sitio en conjunto en la pantalla de simulación y operación.
Verificar hipótesis operativas con un número limitado de robots y áreas en entornos de logística, fabricación e investigación. Los equipos reales y los objetivos de la investigación se distinguen claramente en la etapa de propuesta.
Definición de escenario, diagrama de configuración, línea base de indicadores, registro de experimentos, registro de excepciones/intervenciones, informe de resultados y condiciones de expansión.
La certificación de seguridad in situ, el rendimiento operativo a gran escala y la integración de equipos de terceros no se garantizan sin una revisión por separado.