
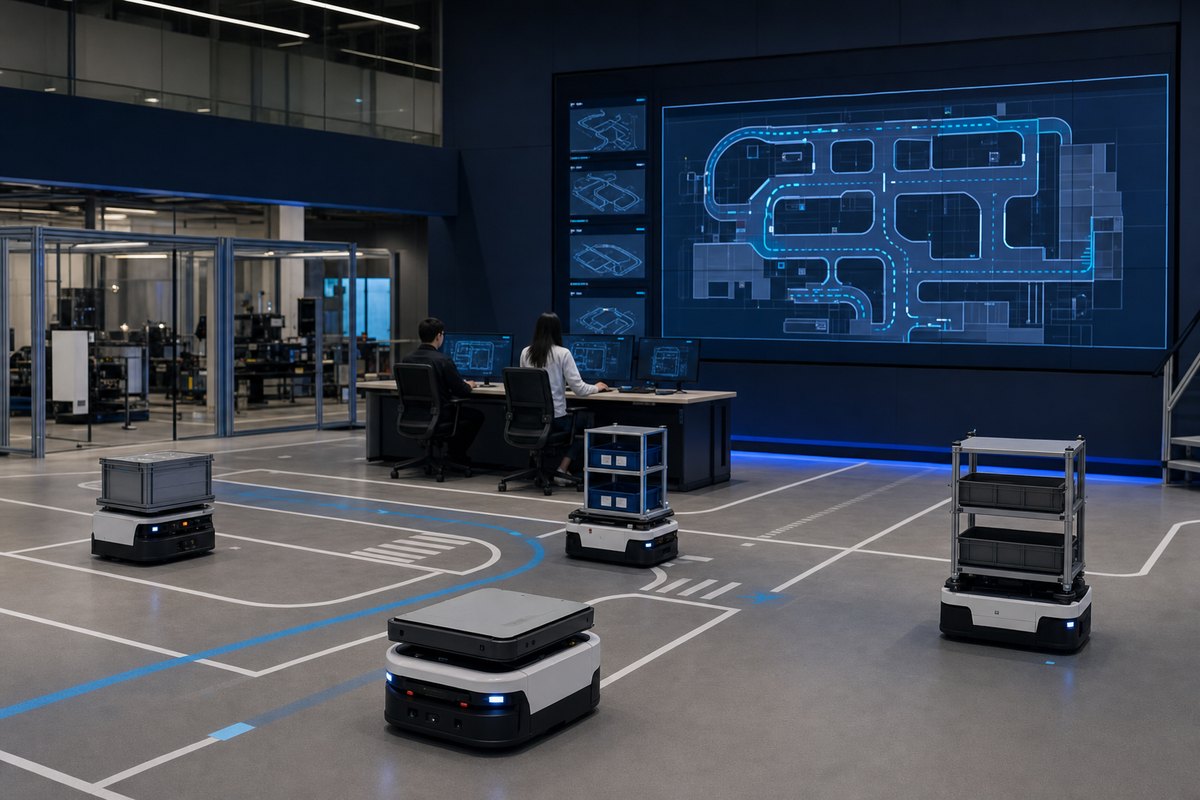
Concept visual一台の成功ではなく
一台の成功ではなく
全体の流れを見る。
経路・衝突・作業計画とロボットの状態、現場制約をシミュレーションと運用画面で一緒に確認します。
ロボットの数自体よりも衝突待機、ミッション完了、再計画、デッドロックとオペレータの介入を一緒に測定します。
経路・衝突・作業計画とロボットの状態、現場制約をシミュレーションと運用画面で一緒に確認します。
物流・製造・研究環境で、限られたロボット数と区域で運用仮説を検証します。実際の保持装置と研究目標は、提案段階で明確に区別されます。
シナリオ定義、構成図、指標ベースライン、実験ログ、例外・介入記録、結果報告書と拡張条件。
現場の安全認証、大規模な運用性能、サードパーティの機器の連動は、別途審査なしで保証されません。