
Forschung/PoC

Wege und Aufgaben mehrerer Roboter
Aus betrieblicher Sicht validiert.

Anstelle der Anzahl der Roboter an sich messen wir das Warten auf Kollisionen, den Abschluss der Mission, die Neuplanung, den Stillstand und das Eingreifen des Bedieners gemeinsam.

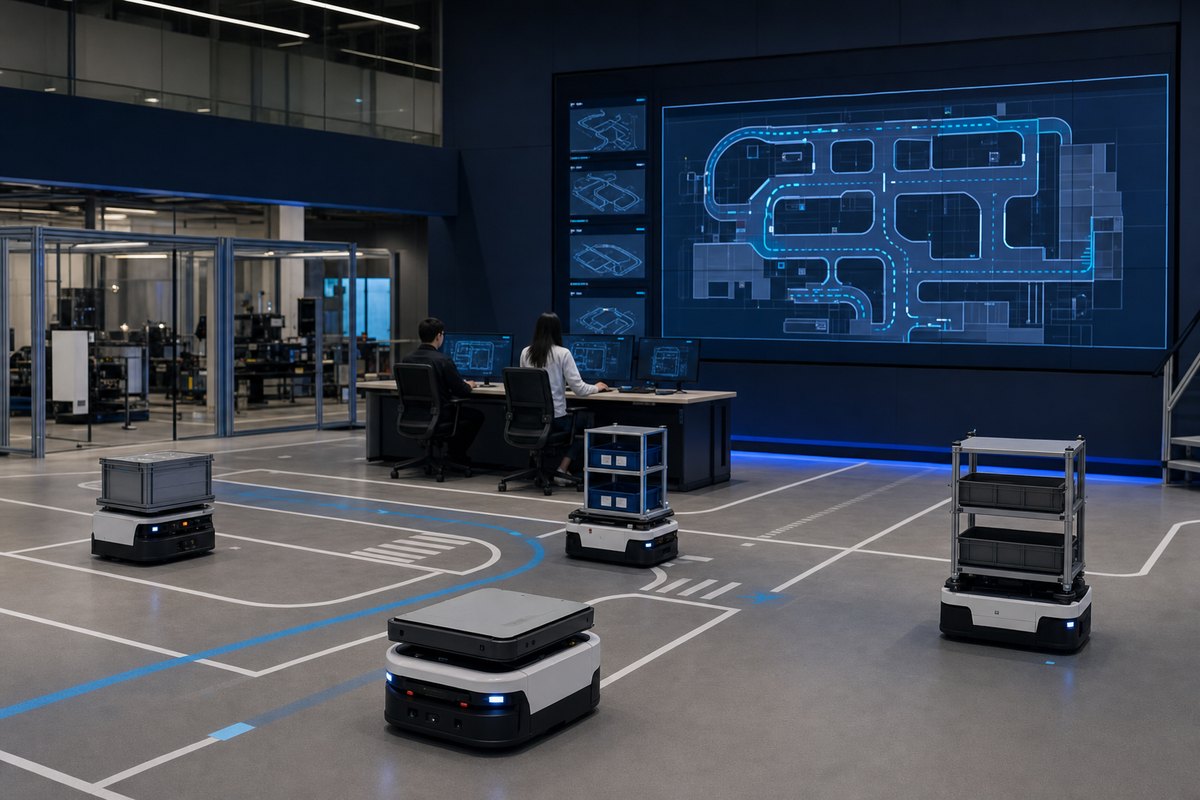
Visuelles Konzept des digitalen Zwillings zur Überprüfung des Pfads und Status multimobiler Roboter
Concept visual

Kein einziger Erfolg
Sehen Sie sich den gesamten Ablauf an.

Überprüfen Sie den Pfad, die Kollision, den Arbeitsplan, den Roboterstatus und die Standortbeschränkungen gemeinsam auf dem Simulations- und Betriebsbildschirm.

RESEARCH SCOPE

Check-in-Betrieb
Schlüsselfragen

  • Umplanung an dynamischen Hindernissen und Kreuzungen
  • Vermeidung von Kollisionen und Lösung von Deadlocks zwischen Robotern
  • Aufgabenzuweisung und Fertigstellungszeit
  • Umgang mit Batterie-/Kommunikations-/Statusanomalien
  • Eingriffs- und Wiederherstellungsverfahren des Bedieners
COMMERCIALIZATION PROPOSAL

Multi-Roboter-PoC

Überprüfen Sie Betriebshypothesen mit einer begrenzten Anzahl von Robotern und Bereichen in Logistik-, Fertigungs- und Forschungsumgebungen. Tatsächliche Ausstattung und Forschungsziele werden bereits im Angebotsstadium klar abgegrenzt.

Ergebnis

Szenariodefinition, Konfigurationsdiagramm, Indikatorbasislinie, Experimentprotokoll, Ausnahme-/Interventionsdatensatz, Ergebnisbericht und Erweiterungsbedingungen.

90-Tage-Flow

  1. Karten-, Routen- und Aufgabendefinition
  2. Simulationsbasiskonfiguration
  3. Überprüfung von Sperrgebieten/niedriger Geschwindigkeit
  4. Analyse von Konflikt-, Verzögerungs- und Deadlock-Indikatoren
  5. Geben Sie Bedingungen für die Verlängerung oder Einstellung an

Ausschlussbereich

Die Sicherheitszertifizierung vor Ort, die Betriebsleistung im großen Maßstab und die Integration von Geräten von Drittanbietern sind ohne gesonderte Prüfung nicht gewährleistet.