
Concept visual没有一次成功
没有一次成功
查看整个流程。
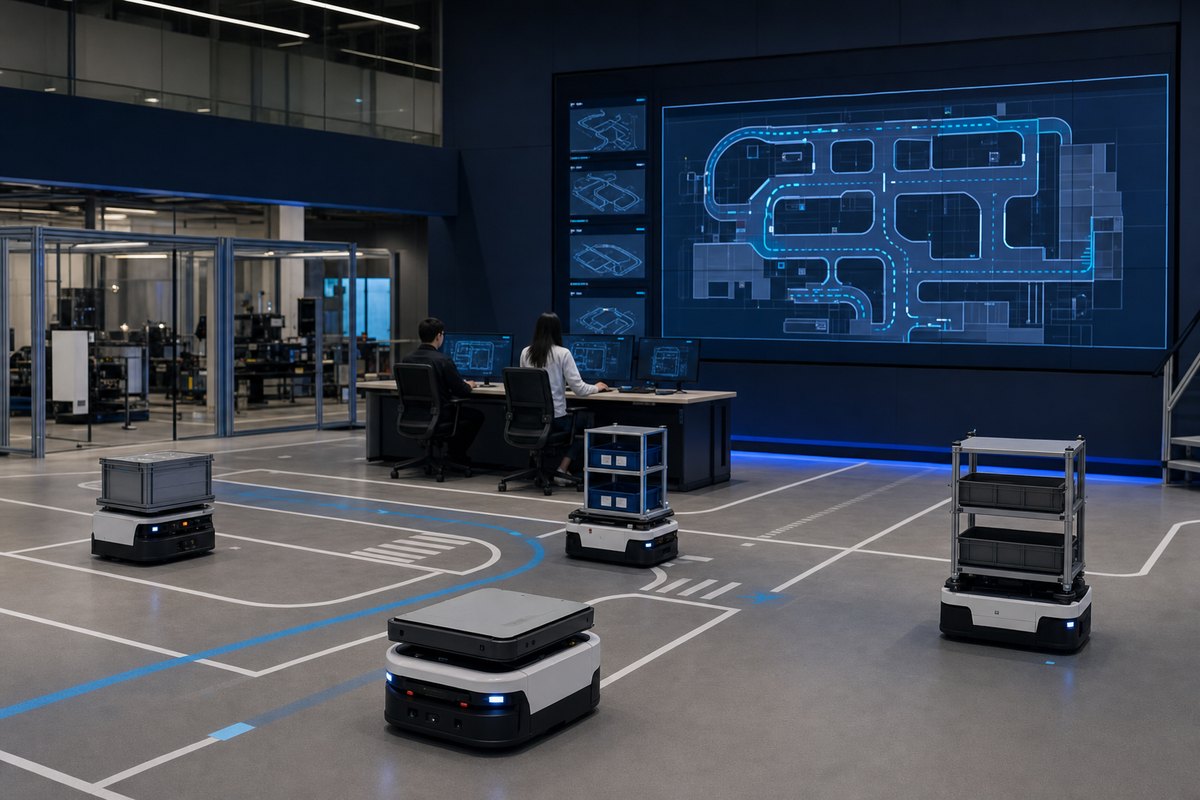
在模拟和操作屏幕上同时检查路径、碰撞、工作计划、机器人状态和场地限制。
我们不是测量机器人本身的数量,而是一起测量碰撞等待、任务完成、重新规划、死锁和操作员干预。
在模拟和操作屏幕上同时检查路径、碰撞、工作计划、机器人状态和场地限制。
使用有限数量的机器人和物流、制造和研究环境中的区域验证操作假设。实际设备和研究目标在提案阶段就明确区分。
场景定义、配置图、指标基线、实验日志、异常/干预记录、结果报告、扩展条件。
未经单独审核,现场安全认证、大规模运行性能、第三方设备集成等均不得到保证。