Laboratorio de investigación universitario/institución educativa
Hazlo tú mismo,
Hazlo tú mismo,
Añade un sensor,
Un robot que se expande a través de la experimentación.
La plataforma de movilidad con dirección independiente en las 4 ruedas está diseñada para continuar desde la formación en montaje hasta la investigación sobre conducción autónoma, fusión de sensores y manipulación móvil.
Tipo de producción directaTipo de entrega de producciónDatos técnicos proporcionadosConsulta de configuración de sensores.
precio Consulta separada · Discuta según el propósito, el sensor y la configuración de montaje superior
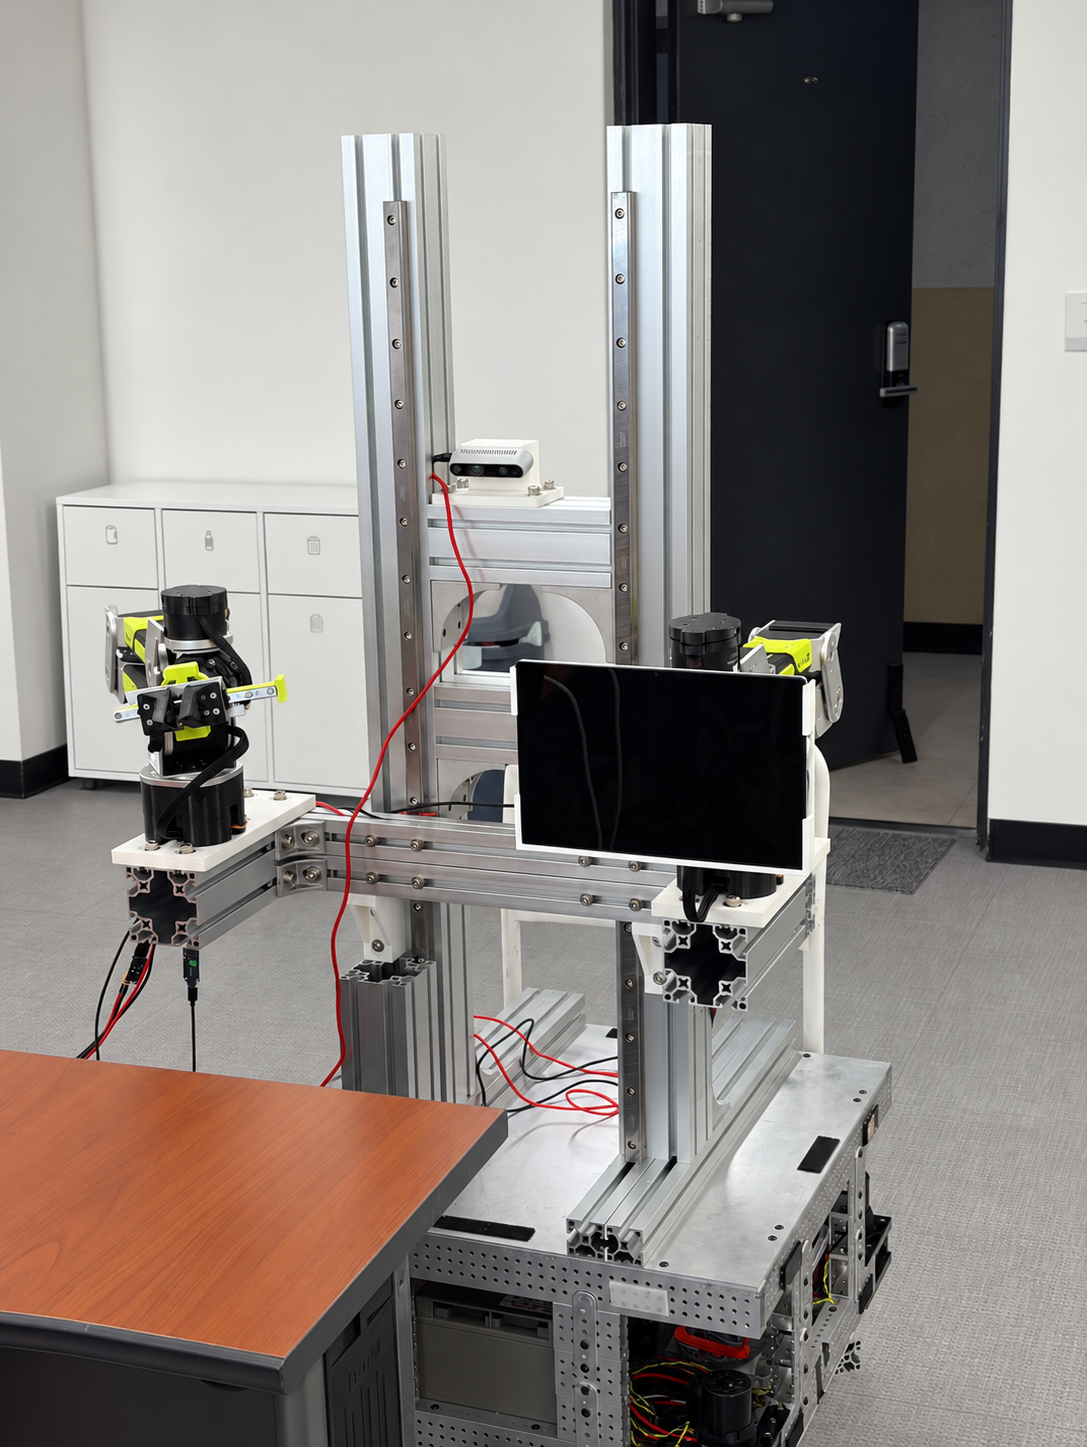
ACTUAL BUILD RECORDCon vídeos reales de producción y conducción.
Con vídeos reales de producción y conducción.
Te mostramos la preparación para la entrega.
Estas son fotografías de producción reales y GIF de conducción incluidos en la presentación, no imágenes conceptuales. Puede comprobar directamente los movimientos de conducción diagonal, marcha en cangrejo, giro de pivote y giro cero.
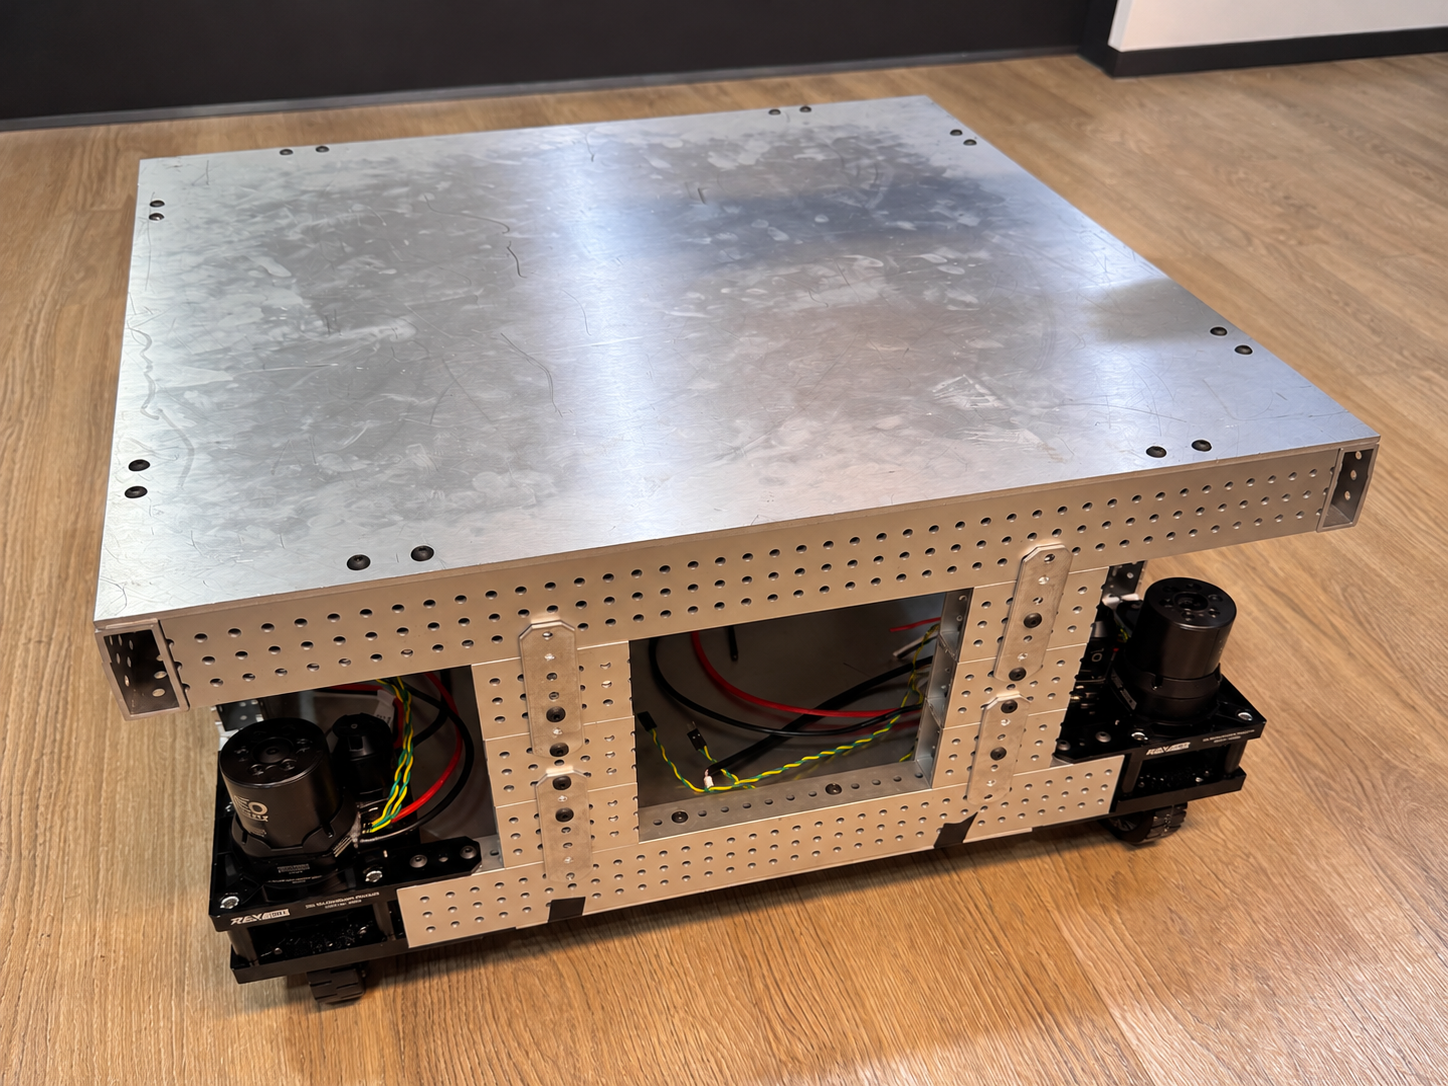
 conducción diagonal
 paseo de cangrejo
 giro de pivote
 giro cero
TWO DELIVERY OPTIONSSegún el método de clase y el cronograma de investigación.
Según el método de clase y el cronograma de investigación.
Elija un método de introducción:
Cualquiera que sea el método que elija, proporcionamos datos técnicos básicos necesarios para comprender la plataforma y los experimentos posteriores.
Los estudiantes lo ensamblan ellos mismos.
Aprenda la estructura y el control.
Discutimos la composición y el alcance de los datos técnicos para permitir el montaje paso a paso en proyectos de clase, culminación y club.
- Secuencia de montaje y datos de confirmación de componentes.
- Guía de interfaz de comunicación/campo de batalla
- Procedimiento de verificación de operación básica
- Consulta adaptada a tu horario de clases
Es adecuado para clases de educación y ABP donde la participación de los estudiantes es importante.
Instale el sensor deseado
Confirmamos el funcionamiento básico antes de la entrega.
Después de confirmar los objetivos y el equipo de la investigación, los sensores, controladores y estructuras superiores necesarios se reflejan y proporcionan después de las pruebas de funcionamiento básico.
- Negociación sobre la instalación de sensores y dispositivos informáticos.
- Configuración del mecanismo/interfaz electrónica
- Comprobar el comportamiento básico de dirección/conducción
- Configuración de entrega de documentos y elementos de verificación.
Es adecuado para laboratorios que desean centrarse en algoritmos y diseño experimental inmediatamente después de introducir el equipo.
CONFIGURABLE PLATFORMSensores apropiados para el tema de investigación y
Sensores apropiados para el tema de investigación y
Configurar el equipo superior.
Los elementos siguientes son ejemplos escalables. No es un elemento básico, sino que se confirma por separado tras comprobar el objetivo de introducción, el presupuesto y el equipamiento que se posee.
LÍDAR
Mapeo, estimación de ubicación, investigación de reconocimiento de obstáculos.
cámara
Reconocimiento y recopilación de datos basados en RGB, profundidad y estéreo
Sensor de inercia/conducción
Experimento de fusión de IMU, codificador y odometría.
Computación/comunicación
Investigar la configuración de la computadora, el controlador y la red.
Brazo robótico/actuador
Combinación de uno o varios brazos robóticos y dispositivos de trabajo
Seguridad/superestructura
Interruptores, protección y marcos de montaje adaptados al entorno de prueba
4WS MOTION LABCambiar el patrón de dirección
Verificar la lógica de control.
Verificar la lógica de control.
rectomovimiento diagonalrotar en su lugarsiguiendo el camino
UNIVERSITY USE CASESen una plataforma
en una plataforma
Las clases y la investigación continúan.
Los flujos de control, navegación, simulación y manipulación cubiertos por el ecosistema de tecnología abierta de ROS 2, Nav2, Gazebo y MoveIt se pueden adaptar a proyectos universitarios.
Control de dirección/conducción
Experimentos de cinemática de vehículos, seguimiento de trayectoria, control de actitud y comparación de controladores.
Conducción autónoma/SLAM
Creación de mapas, estimación de ubicación y evitación de obstáculos mediante lidar y cámaras.
fusión de sensores
Sincronización de tiempo y estimación de estado de IMU, codificador y sensores de distancia/imagen.
manipulación móvil
Planificación y coordinación del trabajo de base móvil y brazos robóticos simples/múltiples.
Conexión vehículo simulación-real
Verificación paso a paso de modelos y estrategias de control creados en un entorno virtual en el mundo real.
Piedra angular·PBL
Los equipos de mecanismo, campo de batalla, control y software trabajan juntos para completar un resultado.
DELIVERY EXPERIENCEEn línea con el panorama universitario
En línea con el panorama universitario
Lo hemos hecho y entregado.
Basándonos en nuestra experiencia en la fabricación y suministro de robots de investigación móviles a varias universidades e instituciones educativas en Corea, también organizamos horarios de clases y métodos de inspección. El nombre de la organización y los términos y condiciones del contrato se divulgan únicamente dentro del alcance permitido de divulgación.
Comprueba tus objetivos
Temas de clase/investigación, espacio para el examen y horario.
consulta de composición
Fabricación directa o entrega de sensores y equipos superiores.
Producción/inspección
Verificar el ensamblaje o el funcionamiento básico de la gama seleccionada
entrega de datos
Consultar datos técnicos básicos y configuración de entrega.
ASK RODIXDe la configuración necesaria para el laboratorio
De la configuración necesaria para el laboratorio
Lo solucionaremos juntos.
La revisión se acelerará si nos indica su escuela/departamento, el propósito de la investigación o clase, el tiempo de introducción deseado y los sensores y equipos necesarios que tiene. Las especificaciones detalladas y los precios se proporcionarán por separado después de la confirmación de los requisitos.