大学研究实验室/教育机构
自己做吧,
自己做吧,
添加传感器,
通过实验进行扩展的机器人。
四轮独立转向移动平台旨在从组装训练继续到自动驾驶、传感器融合和移动操纵方面的研究。
直接生产型生产交货类型提供的技术数据传感器配置咨询
价格 单独询问·根据用途、传感器和顶部安装配置进行讨论
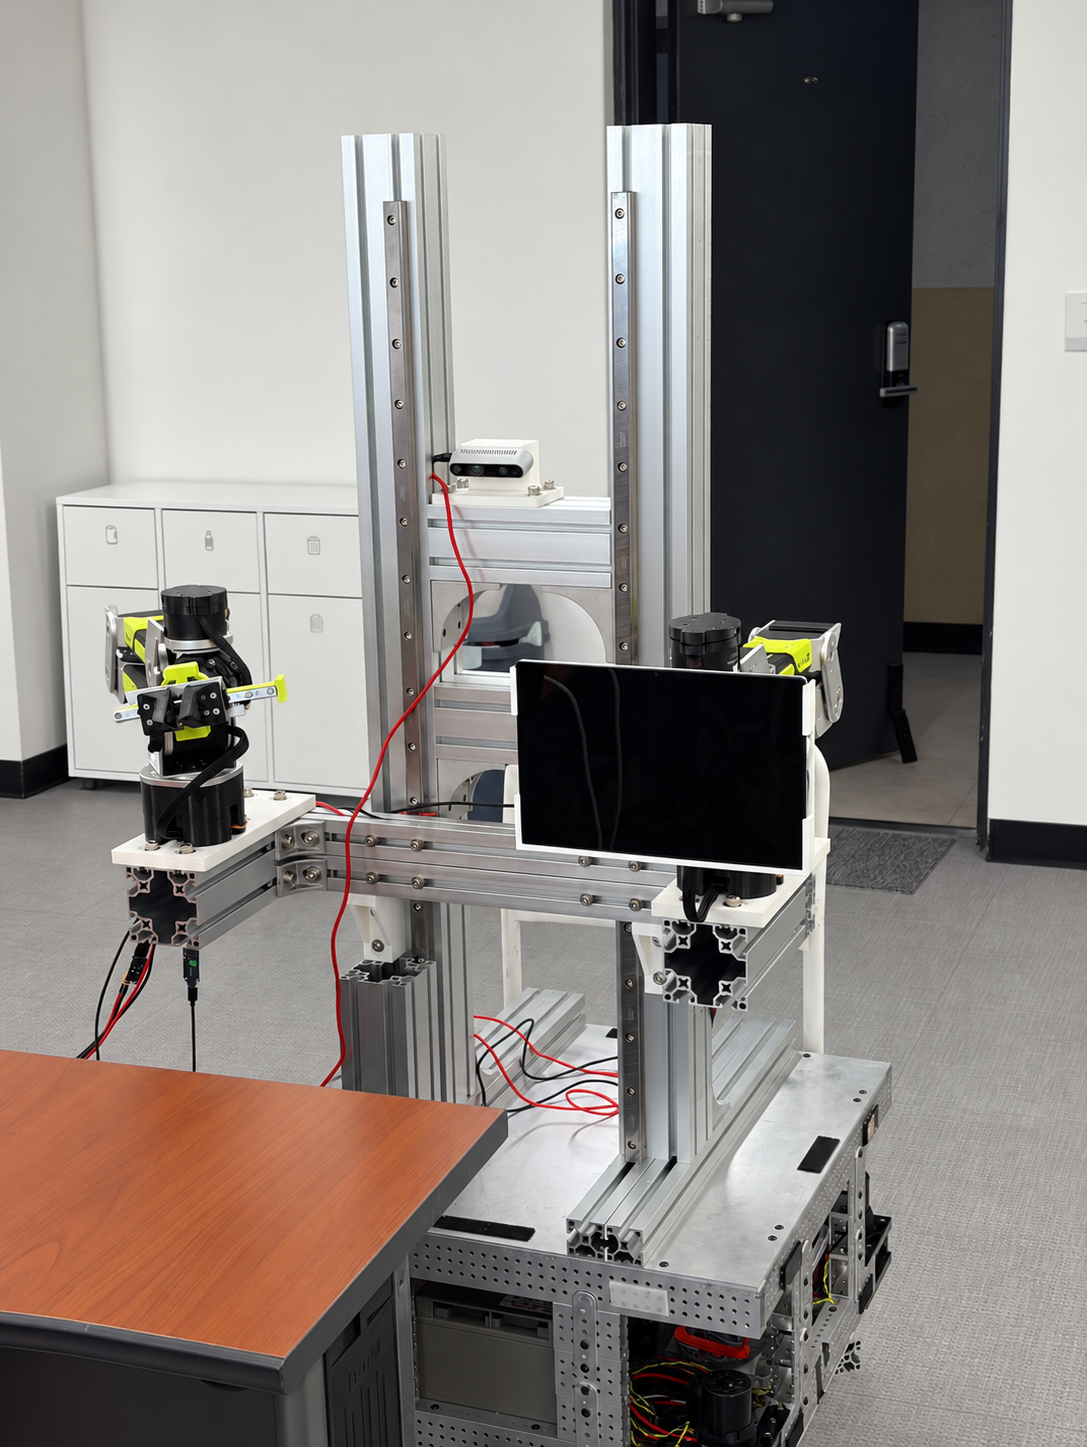
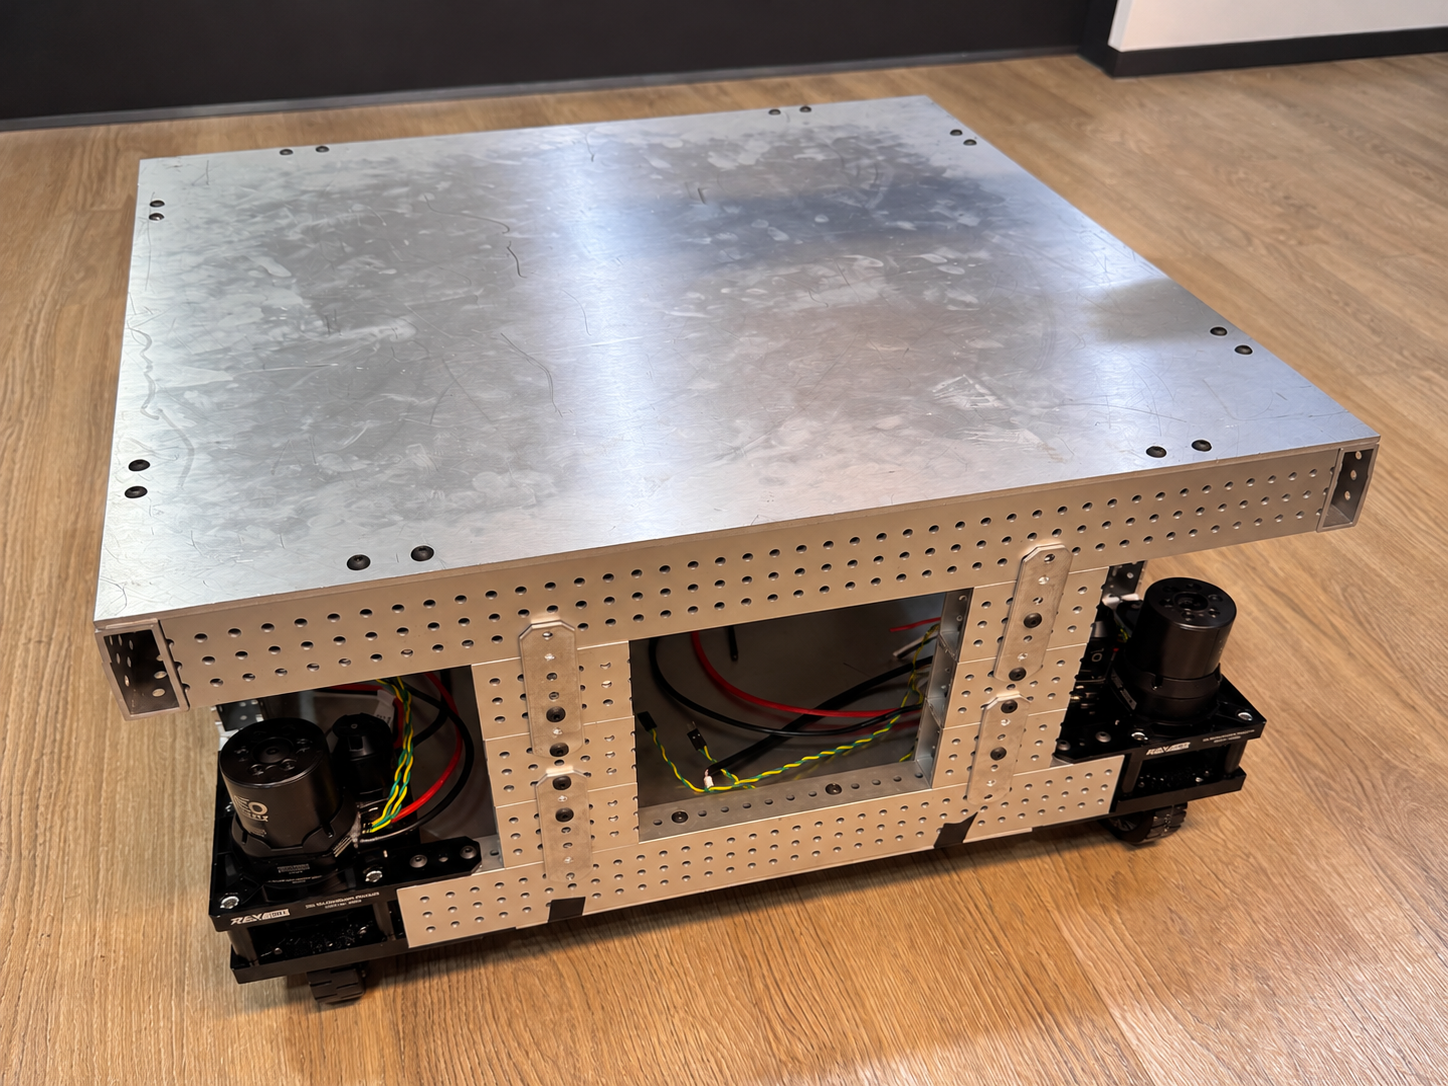
ACTUAL BUILD RECORD具有实际生产和驾驶视频
具有实际生产和驾驶视频
我们向您展示交货准备情况。
这些是演示中包含的实际生产照片和驾驶 GIF,而不是概念图像。您可以直接检查对角线行驶、螃蟹行走、枢轴转弯和零转弯运动。
 对角线驾驶
 螃蟹步行
 枢转
 零转
TWO DELIVERY OPTIONS根据授课方式和研究日程
根据授课方式和研究日程
选择介绍方式:
无论您选择哪种方法,我们都会提供了解平台和后续实验所需的基本技术数据。
学生自己组装
学习结构和控制。
我们讨论技术数据的组成和范围,以便在课堂、顶点和俱乐部项目中逐步组装。
- 装配顺序和组件确认数据
- 战场/通讯接口指南
- 基本操作检查程序
- 根据您的课程安排进行咨询
它适用于学生参与很重要的教育和 PBL 课程。
安装所需的传感器
我们在交货前确认基本操作。
在确定研究目标和设备后,经过基本的运行测试后,体现并提供了必要的传感器、控制器和上层结构。
- 关于安装传感器和计算设备的谈判
- 机械/电子接口配置
- 检查基本转向/驾驶行为
- 文档传送配置及检查项目
适合引进设备后想立即专注于算法和实验设计的实验室。
CONFIGURABLE PLATFORM适合研究主题的传感器和
适合研究主题的传感器和
配置上层设备。
以下项目是可扩展的示例。它不是一个基本项目,而是在检查引进目的、预算和拥有的设备后单独确认。
激光雷达
测绘、位置估计、障碍物识别研究
相机
RGB、深度和立体识别和数据收集
惯性/行驶传感器
IMU、编码器和里程计融合实验
计算/通信
研究计算机、控制器和网络配置
机械臂/执行器
单/多机械臂与工作装置的组合
安全/上层建筑
适合测试环境的开关、保护和安装框架
4WS MOTION LAB改变转向模式
验证控制逻辑。
验证控制逻辑。
一直向前对角线运动原地旋转路径跟踪
UNIVERSITY USE CASES整合到一个平台
整合到一个平台
课程和研究仍在继续。
ROS 2、Nav2、Gazebo 和 MoveIt 开放技术生态系统涵盖的控制、导航、模拟和操作流程可以根据大学项目进行定制。
转向/驾驶控制
车辆运动学、路径跟踪、姿态控制和控制器对比实验。
自动驾驶/SLAM
使用激光雷达和摄像头创建地图、位置估计和避障。
传感器融合
IMU、编码器和距离/图像传感器的时间同步和状态估计。
移动操控
移动底座和单/多机械臂的工作规划和协调。
仿真-实车连接
在现实世界的虚拟环境中创建的模型和控制策略的逐步验证。
顶点·PBL
机制、战场、控制、软件团队共同协作完成一项成果。
DELIVERY EXPERIENCE符合大学场景
符合大学场景
我们已经制造并交付了它。
根据我们为韩国各大学和教育机构制造和供应移动研究机器人的经验,我们还组织了课程安排和检查方法。组织名称以及合同条款和条件仅在允许披露的范围内披露。
检查你的目标
课程/研究主题、考试空间和时间表
作文咨询
传感器及上层设备直接制造或发货
生产/检验
验证所选系列的组装或基本操作
数据传送
检查基本技术数据和交付配置
ASK RODIX从实验室所需的配置来看
从实验室所需的配置来看
我们会一起解决的。
如果您告诉我们您的学校/部门、研究或课程目的、所需的介绍时间以及您所需的传感器和设备,审核将加快。详细规格和价格将在确认需求后另行提供。