大学研究室・教育機関
自分で作って、
自分で作って、
センサーを加え、
実験に拡張するロボット。
4輪独立操向移動プラットフォームを組み立て教育から自律走行・センサー融合・モバイルマニピュレーション研究まで継続できるように構成します。
直接製作型製作納品型技術資料提供センサー構成協議
価格 別途お問い合わせ・目的、センサと上部取付構成に応じて協議
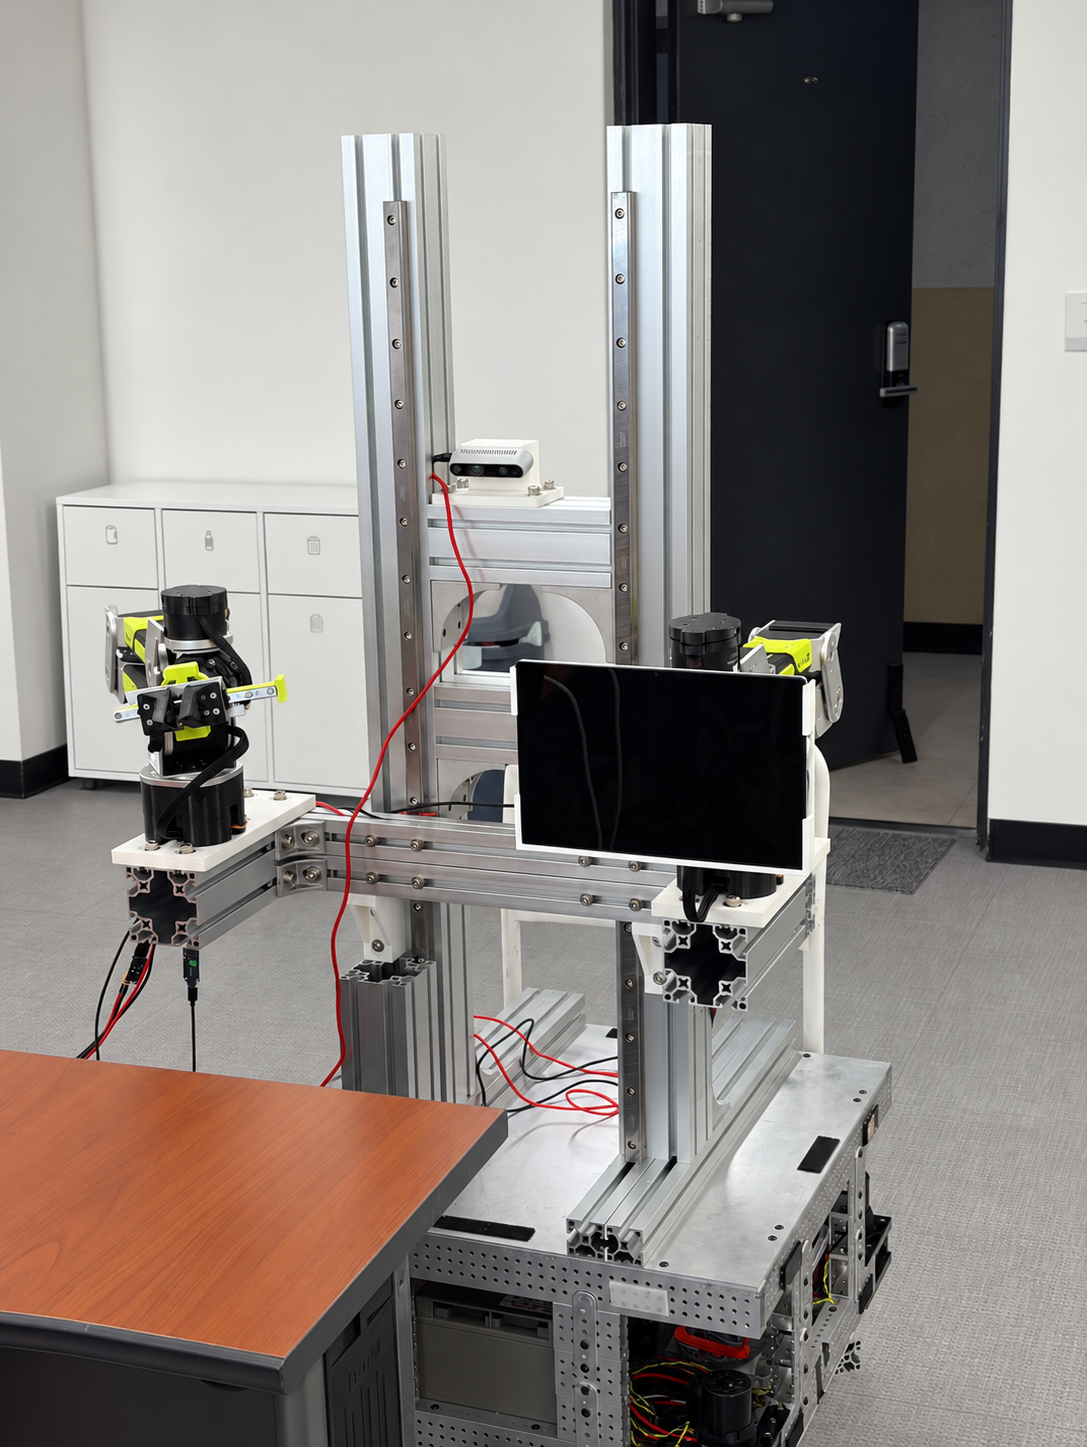
ACTUAL BUILD RECORD実際の制作物と走行映像で
実際の制作物と走行映像で
配達準備状態をお見せします。
コンセプトイメージではなく、実際の制作写真やプレゼンテーションに含まれる走行GIFです。斜め走行、クラップワーク、ピボットトン、ゼロトンの動作を直接確認できます。
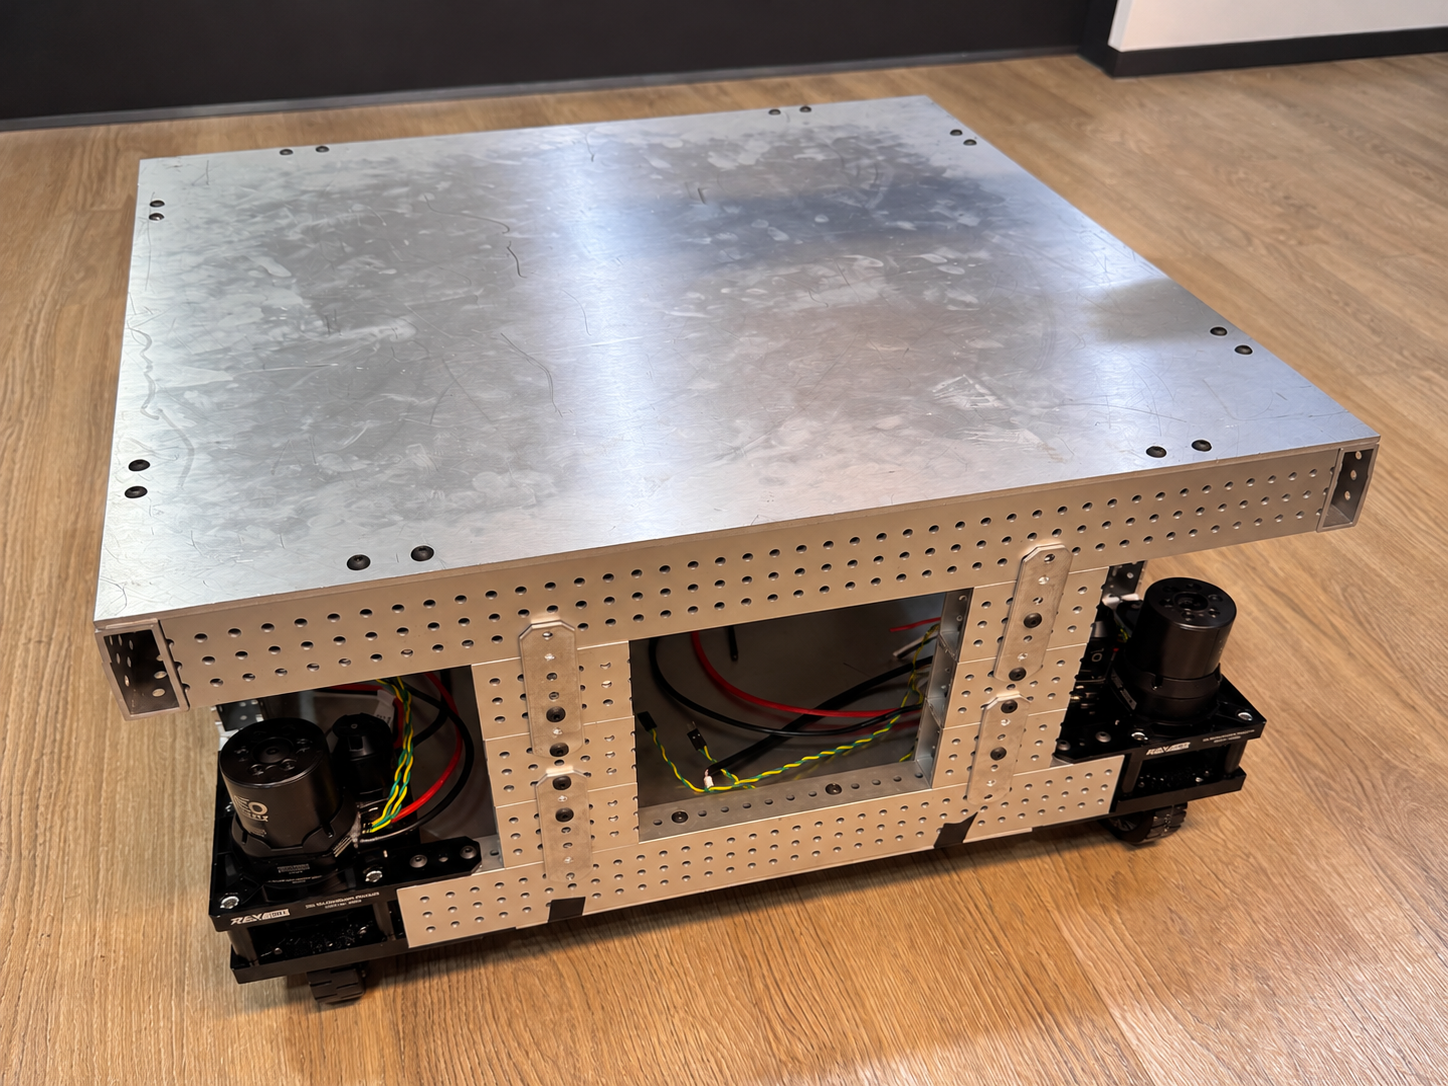
 斜線走行
 クラップウォーク
 ピボットトン
 ゼロトン
TWO DELIVERY OPTIONS授業方式と研究スケジュールに合わせて
授業方式と研究スケジュールに合わせて
導入方法を選択します。
どちらの方法を選択しても、プラットフォームの理解とその後の実験に必要な基本的な技術資料を提供します。
学生が直接組み立てる
構造と制御を学びます。
授業・キャプストン・サークルプロジェクトで段階的組立を進めるように構成と技術資料の範囲を協議します。
- 組立順序と部品確認資料
- 全長・通信インターフェース案内
- 基本動作チェック手順
- 授業スケジュールに合わせた構成相談
学生参加型制作過程が重要な教育・PBL授業に適しています。
希望のセンサーを装着して
基本動作を確認して納品します。
研究目標と保有機器を確認した後、必要なセンサー・コントローラー・上部構造を反映して基本動作テストを経て提供します。
- センサ・コンピューティング装置装着協議
- 機構・戦場インターフェース構成
- 基本操舵・駆動動作確認
- 配達構成と確認項目の文書化
機器の導入直後にアルゴリズムと実験設計に集中したい研究室に適しています。
CONFIGURABLE PLATFORM研究テーマに合ったセンサーと
研究テーマに合ったセンサーと
上部装置を構成します。
以下の項目は拡張可能な例です。基本包含品目ではなく、導入目的、予算と保有機器を確認し、別途確定します。
ライダ
地図作成、位置推定、障害物認知研究
カメラ
RGB・深さ・ステレオベースの認識とデータ収集
慣性・走行センサ
IMU、エンコーダとオドメトリ融合実験
コンピューティング・通信
研究用コンピュータ、コントローラ、ネットワーク構成
ロボットアーム・アクチュエータ
単一・複数ロボットアームと作業装置結合
安全・上部構造
試験環境に合わせたスイッチ、保護、取付フレーム
4WS MOTION LABステアリングパターンを変えて
制御ロジックを検証します。
制御ロジックを検証します。
まっすぐ斜線の移動所定の回転ルートフォロー
UNIVERSITY USE CASES1つのプラットフォームで
1つのプラットフォームで
授業と研究を続けます。
ROS 2、Nav2、GazeboとMoveItの公開技術エコシステムが扱う制御・ナビゲーション・シミュレーション・マニピュレーションフローを大学プロジェクトに合わせて構成できます。
操舵・駆動制御
車両運動学,経路追従,姿勢制御とコントローラ比較実験
自律走行・SLAM
ライダ・カメラを利用した地図作成、位置推定と障害物回避。
センサー融合
IMU、エンコーダ、距離・映像センサの時間同期と状態推定。
モバイルマニピュレーション
移動ベースと単一・複数ロボットアームの作業計画と連携。
シミュレーション - 実車連携
仮想環境で作られたモデルと制御戦略を実物で段階的に検証。
キャプストン・PBL
機構・戦場・制御・ソフトウェアチームが一つの結果物を一緒に完成。
DELIVERY EXPERIENCE大学の現場に合わせて
大学の現場に合わせて
作って納品してきました。
国内様々な大学・教育機関に研究用移動ロボットを製作・納品した経験をもとに、授業日程と検収方式までまとめてまとめます。機関名と契約条件は、公開許可範囲内でのみご案内します。
目標の確認
授業・研究テーマ、試験空間とスケジュール
構成協議
直接製造または製造配達、センサーと上部機器
製作・点検
選択範囲の組み立てまたは基本動作の確認
資料配信
基本的な技術資料と配達構成の確認
ASK RODIX研究室に必要な構成から
研究室に必要な構成から
まとめてまとめます。
学校・学科、研究または授業目的、希望導入時期、必要なセンサーと保有機器を教えていただければ、検討が早くなります。詳細仕様と価格は要件確認後別途ご案内します。