대학 연구실·교육기관
직접 만들고,
직접 만들고,
센서를 더하고,
실험으로 확장하는 로봇.
4륜 독립조향 이동 플랫폼을 조립 교육부터 자율주행·센서 융합·모바일 매니퓰레이션 연구까지 이어갈 수 있도록 구성합니다.
직접 제작형제작 납품형기술자료 제공센서 구성 협의
가격 별도 문의 · 목적, 센서와 상부 장착 구성에 따라 협의
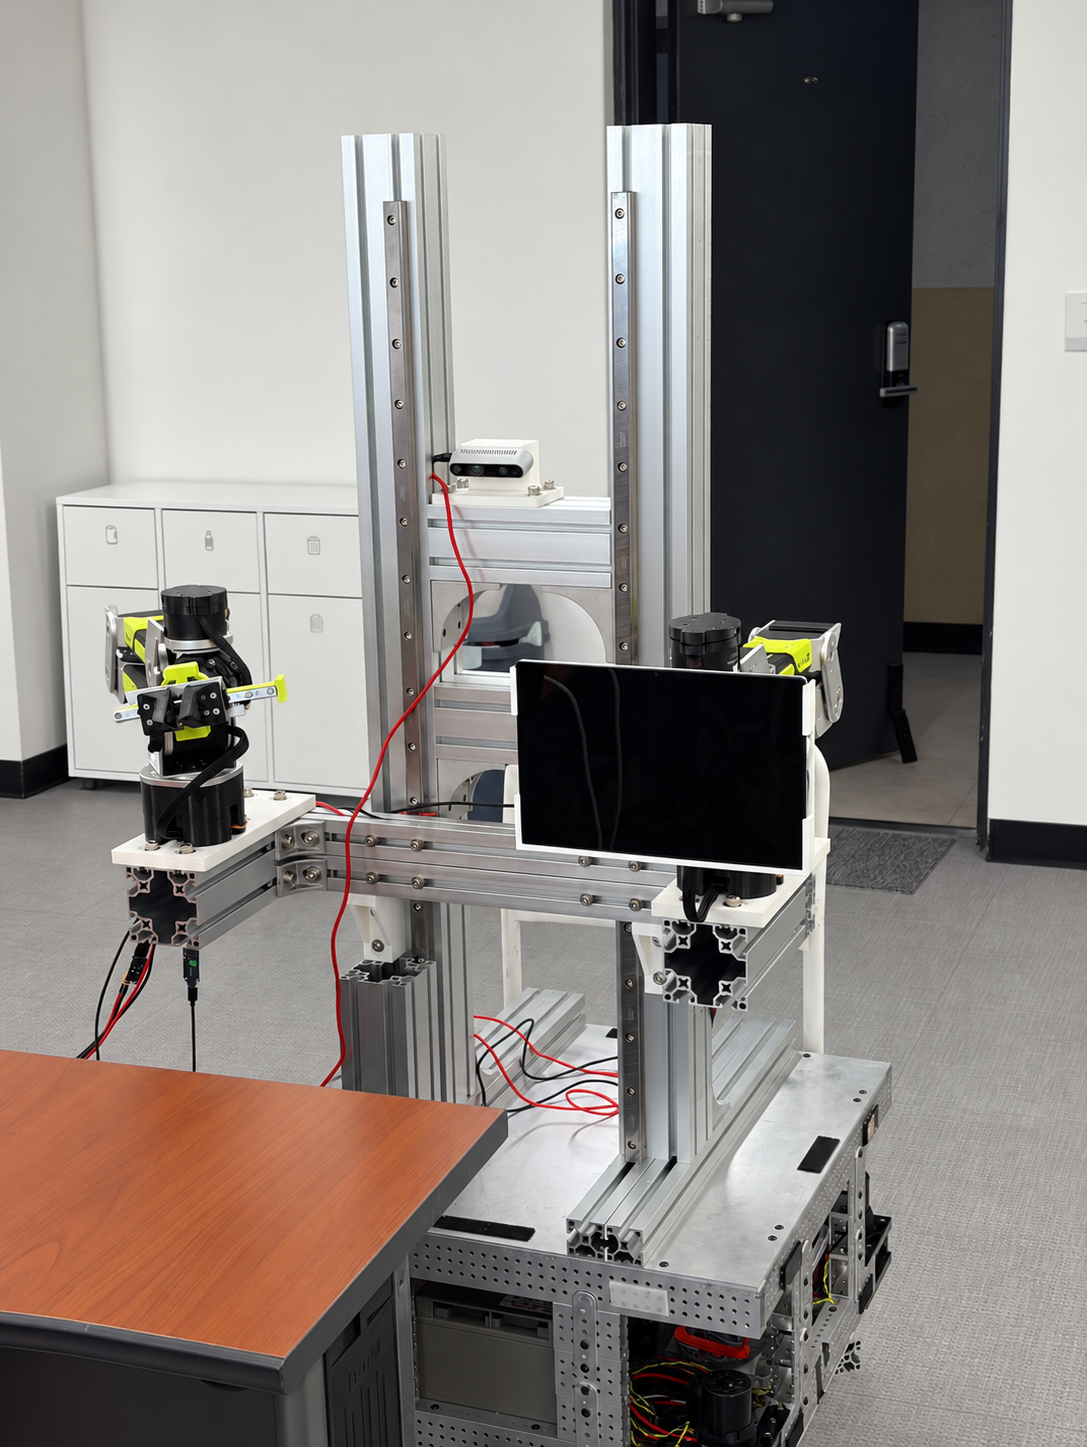
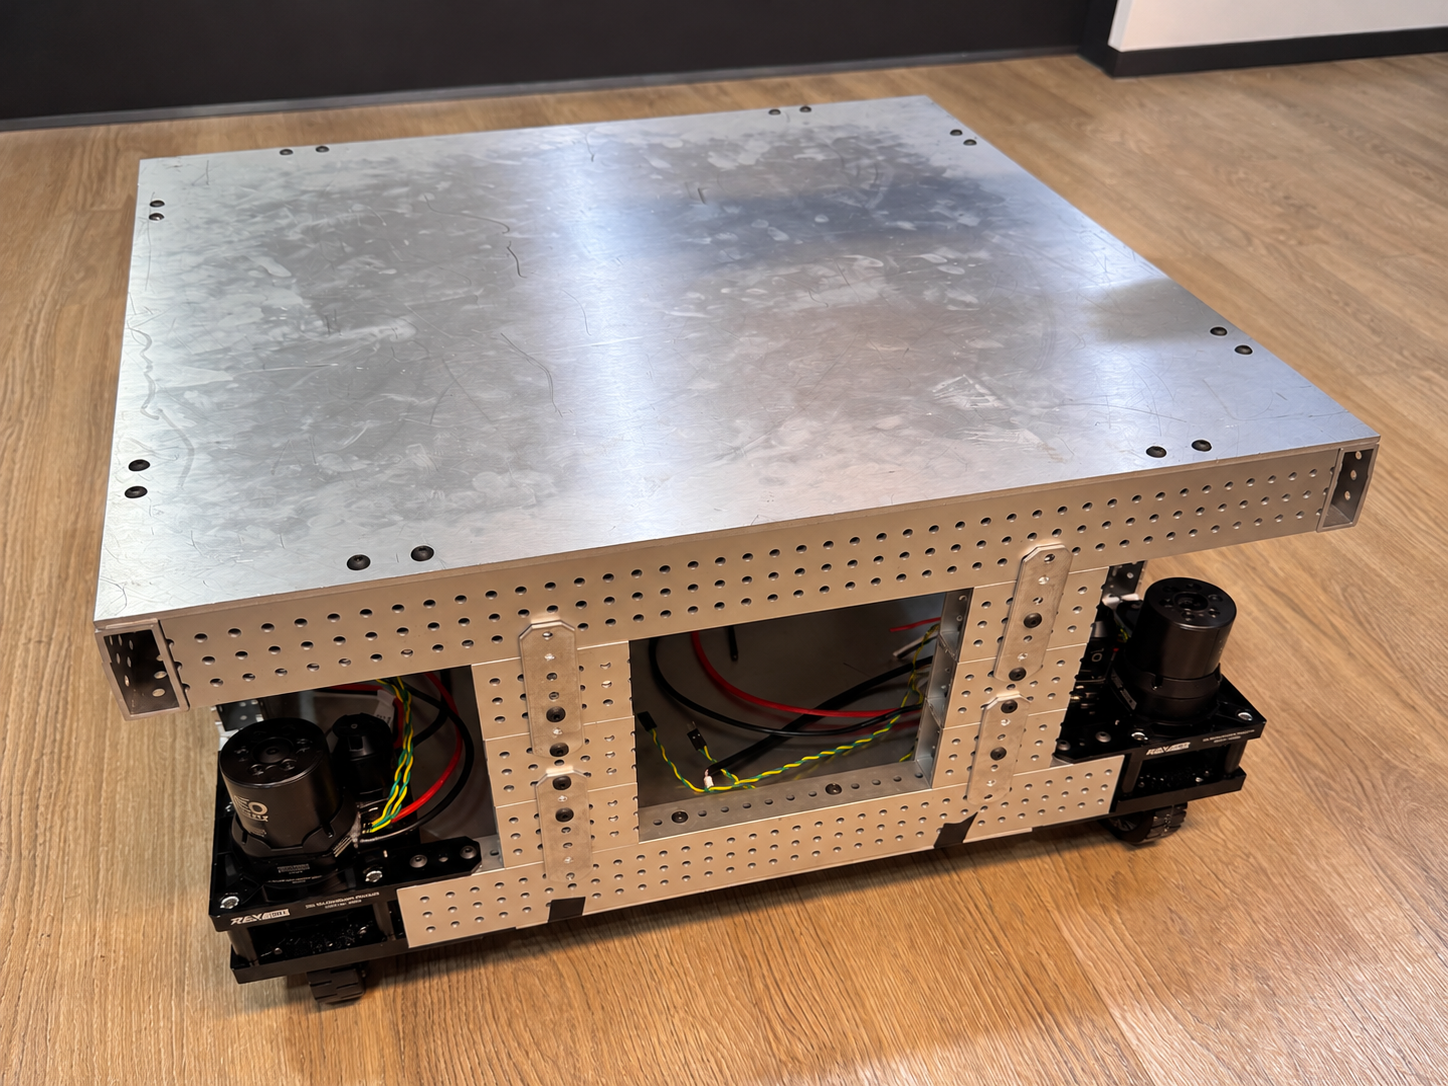
ACTUAL BUILD RECORD실제 제작물과 주행 영상으로
실제 제작물과 주행 영상으로
납품 준비 상태를 보여드립니다.
콘셉트 이미지가 아닌 실제 제작 사진과 프레젠테이션에 포함된 주행 GIF입니다. 사선 주행, 크랩 워크, 피봇턴과 제로턴 동작을 직접 확인할 수 있습니다.
 사선 주행
 크랩 워크
 피봇턴
 제로턴
TWO DELIVERY OPTIONS수업 방식과 연구 일정에 맞춰
수업 방식과 연구 일정에 맞춰
도입 방법을 선택합니다.
어느 방식을 선택해도 플랫폼 이해와 후속 실험에 필요한 기본 기술자료를 제공합니다.
학생이 직접 조립하며
구조와 제어를 배웁니다.
수업·캡스톤·동아리 프로젝트에서 단계별 조립을 진행할 수 있도록 구성과 기술자료 범위를 협의합니다.
- 조립 순서와 구성품 확인 자료
- 전장·통신 인터페이스 안내
- 기본 동작 점검 절차
- 수업 일정에 맞춘 구성 상담
학생 참여형 제작 과정이 중요한 교육·PBL 수업에 적합합니다.
원하는 센서를 장착하고
기본 동작을 확인해 납품합니다.
연구 목표와 보유 장비를 확인한 뒤 필요한 센서·제어기·상부 구조를 반영하고 기본 동작 테스트를 거쳐 제공합니다.
- 센서·컴퓨팅 장치 장착 협의
- 기구·전장 인터페이스 구성
- 기본 조향·구동 동작 확인
- 납품 구성과 확인 항목 문서화
장비 도입 후 바로 알고리즘과 실험 설계에 집중하려는 연구실에 적합합니다.
CONFIGURABLE PLATFORM연구 주제에 맞는 센서와
연구 주제에 맞는 센서와
상부 장비를 구성합니다.
아래 항목은 확장 가능한 예시입니다. 기본 포함 품목이 아니라 도입 목적, 예산과 보유 장비를 확인한 뒤 별도로 확정합니다.
라이다
지도 작성, 위치 추정, 장애물 인지 연구
카메라
RGB·깊이·스테레오 기반 인식과 데이터 수집
관성·주행 센서
IMU, 엔코더와 오도메트리 융합 실험
컴퓨팅·통신
연구용 컴퓨터, 제어기와 네트워크 구성
로봇팔·액추에이터
단일·복수 로봇팔과 작업 장치 결합
안전·상부 구조
시험 환경에 맞춘 스위치, 보호와 장착 프레임
4WS MOTION LAB조향 패턴을 바꾸며
제어 로직을 검증합니다.
제어 로직을 검증합니다.
직진사선 이동제자리 회전경로 추종
UNIVERSITY USE CASES하나의 플랫폼으로
하나의 플랫폼으로
수업과 연구를 이어갑니다.
ROS 2, Nav2, Gazebo와 MoveIt의 공개 기술 생태계가 다루는 제어·내비게이션·시뮬레이션·매니퓰레이션 흐름을 대학 프로젝트에 맞게 구성할 수 있습니다.
조향·구동 제어
차량 운동학, 경로 추종, 자세 제어와 제어기 비교 실험.
자율주행·SLAM
라이다·카메라를 이용한 지도 작성, 위치 추정과 장애물 회피.
센서 융합
IMU, 엔코더, 거리·영상 센서의 시간 동기와 상태 추정.
모바일 매니퓰레이션
이동 베이스와 단일·복수 로봇팔의 작업 계획과 협응.
시뮬레이션-실차 연계
가상 환경에서 만든 모델과 제어 전략을 실물에서 단계적으로 검증.
캡스톤·PBL
기구·전장·제어·소프트웨어 팀이 하나의 결과물을 함께 완성.
DELIVERY EXPERIENCE대학 현장에 맞춰
대학 현장에 맞춰
만들고 납품해 왔습니다.
국내 여러 대학·교육기관에 연구용 이동 로봇을 제작·납품한 경험을 바탕으로, 수업 일정과 검수 방식까지 함께 정리합니다. 기관명과 계약 조건은 공개 허용 범위 안에서만 안내합니다.
목표 확인
수업·연구 주제, 시험 공간과 일정
구성 협의
직접 제작 또는 제작 납품, 센서와 상부 장비
제작·점검
선택한 범위의 조립 또는 기본 동작 확인
자료 전달
기본 기술자료와 납품 구성 확인
ASK RODIX연구실에 필요한 구성부터
연구실에 필요한 구성부터
함께 정리하겠습니다.
학교·학과, 연구 또는 수업 목적, 희망 도입 시기, 필요한 센서와 보유 장비를 알려주시면 검토가 빨라집니다. 세부 사양과 가격은 요구조건 확인 후 별도로 안내합니다.