Forschungslabor/Bildungseinrichtung der Universität
Machen Sie es selbst,
Machen Sie es selbst,
Fügen Sie einen Sensor hinzu,
Ein Roboter, der sich durch Experimente erweitert.
Die 4-Rad-Mobilitätsplattform mit unabhängiger Lenkung ist so konzipiert, dass sie von der Montageschulung bis zur Forschung zu autonomem Fahren, Sensorfusion und mobiler Manipulation reicht.
Direkter ProduktionstypArt der ProduktionslieferungTechnische Daten bereitgestelltBeratung zur Sensorkonfiguration
Preis Separate Anfrage · Je nach Verwendungszweck, Sensor und Aufbaukonfiguration besprechen
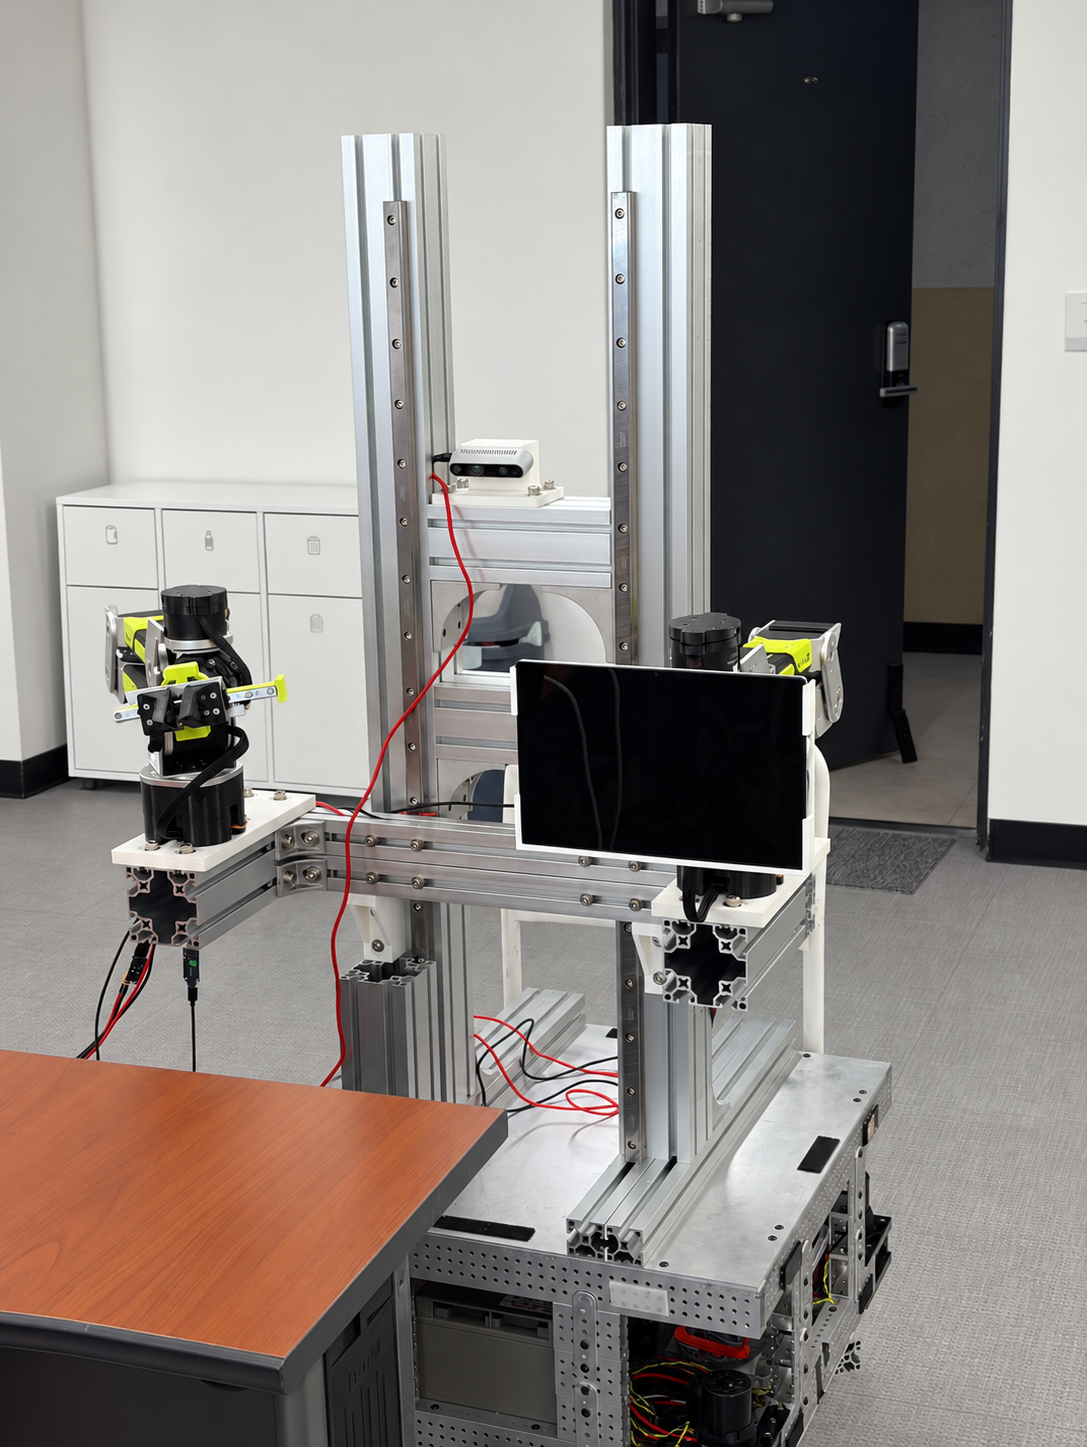
ACTUAL BUILD RECORDMit aktuellen Produktions- und Fahrvideos
Mit aktuellen Produktions- und Fahrvideos
Wir zeigen Ihnen die Lieferbereitschaft.
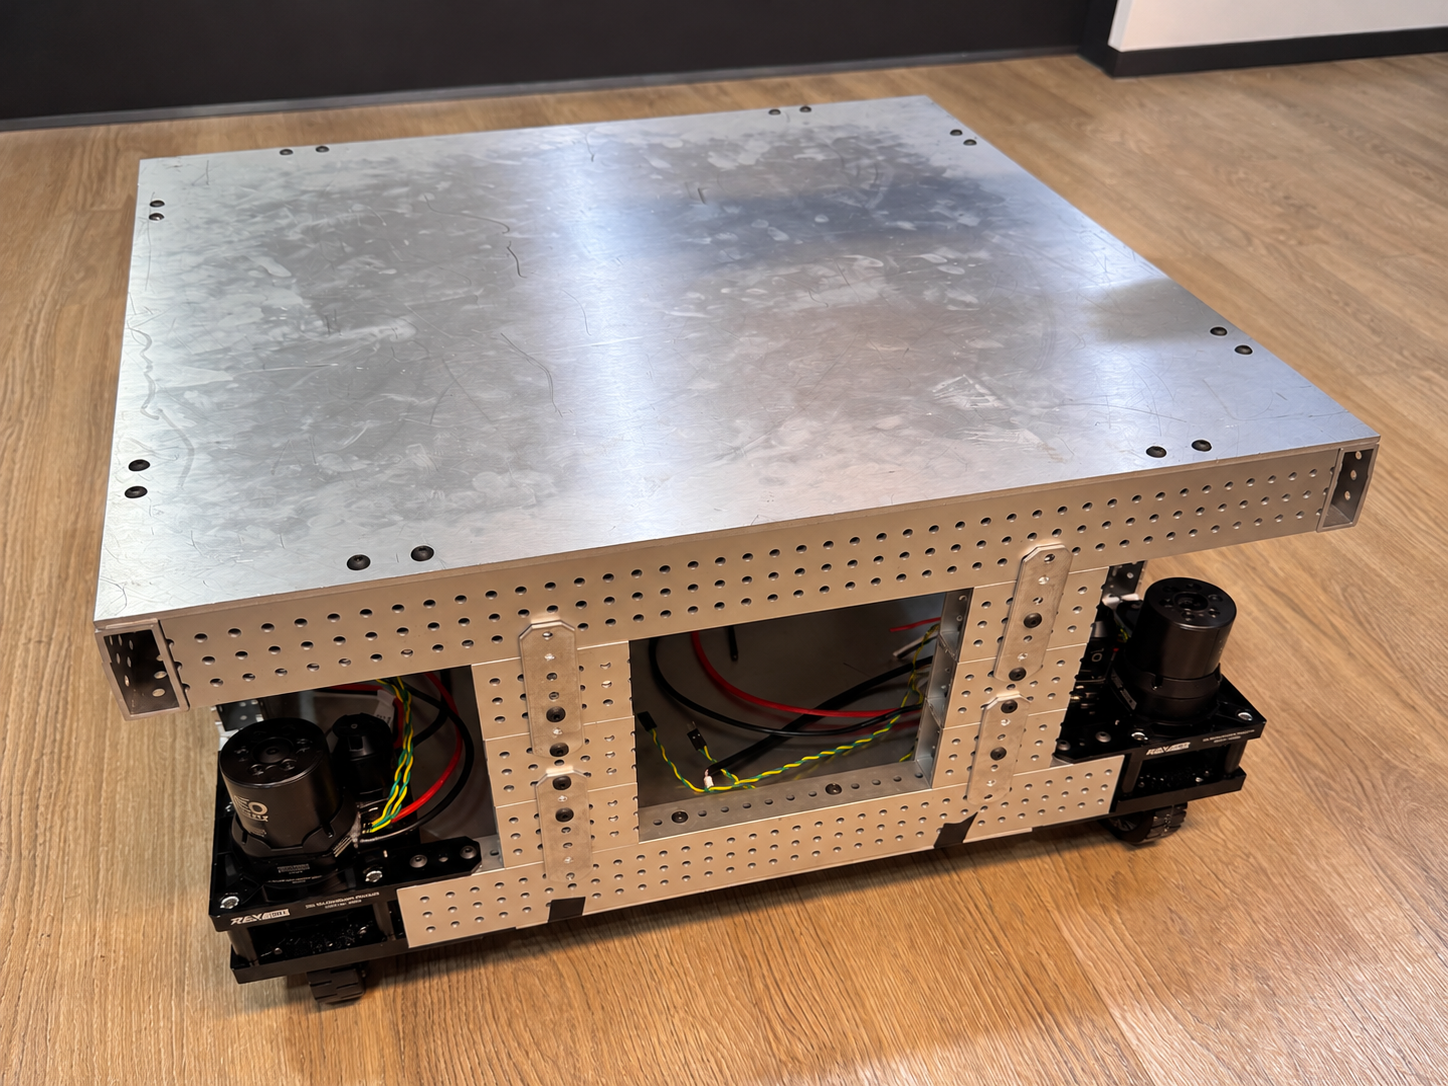
Hierbei handelt es sich um tatsächliche Produktionsfotos und Fahr-GIFs, die in der Präsentation enthalten sind, nicht um Konzeptbilder. Sie können Diagonalfahrten, Hundegang-, Pivot-Turn- und Zero-Turn-Bewegungen direkt überprüfen.
 Diagonalfahrt
 Krabbengang
 Pivot-Drehung
 Nulldrehung
TWO DELIVERY OPTIONSGemäß der Unterrichtsmethode und dem Forschungsplan
Gemäß der Unterrichtsmethode und dem Forschungsplan
Wählen Sie eine Einführungsmethode:
Für welche Methode Sie sich auch entscheiden, wir stellen grundlegende technische Daten bereit, die zum Verständnis der Plattform und nachfolgender Experimente erforderlich sind.
Die Schüler bauen es selbst zusammen
Lernen Sie Struktur und Kontrolle.
Wir besprechen die Zusammensetzung und den Umfang der technischen Daten, um eine schrittweise Zusammenstellung in Klassen-, Abschluss- und Vereinsprojekten zu ermöglichen.
- Montagereihenfolge und Komponentenbestätigungsdaten
- Battlefield/Kommunikationsschnittstellenhandbuch
- Grundlegendes Verfahren zur Funktionsprüfung
- Auf Ihren Stundenplan zugeschnittene Beratung
Es eignet sich für Bildungs- und PBL-Kurse, bei denen die Beteiligung der Schüler wichtig ist.
Installieren Sie den gewünschten Sensor
Wir bestätigen den grundlegenden Betrieb vor der Lieferung.
Nach der Bestätigung der Forschungsziele und der Ausrüstung werden die erforderlichen Sensoren, Steuerungen und oberen Strukturen reflektiert und nach grundlegenden Betriebstests bereitgestellt.
- Verhandlung über die Installation von Sensoren und Computergeräten
- Mechanismus/elektronische Schnittstellenkonfiguration
- Überprüfen Sie das grundsätzliche Lenk-/Fahrverhalten
- Lieferkonfiguration dokumentieren und Elemente prüfen
Es eignet sich für Labore, die sich unmittelbar nach der Einführung der Geräte auf Algorithmen und experimentelles Design konzentrieren möchten.
CONFIGURABLE PLATFORMZum Forschungsthema passende Sensoren und
Zum Forschungsthema passende Sensoren und
Obere Ausstattung konfigurieren.
Die folgenden Elemente sind skalierbare Beispiele. Es handelt sich nicht um einen Basisartikel, sondern er wird nach Prüfung des Einführungszwecks, des Budgets und der vorhandenen Ausrüstung separat bestätigt.
LIDAR
Kartierung, Standortschätzung, Forschung zur Hinderniserkennung
Kamera
RGB-, Tiefen- und stereobasierte Erkennung und Datenerfassung
Trägheits-/Fahrsensor
IMU-, Encoder- und Odometrie-Fusionsexperiment
Computer/Kommunikation
Recherchieren Sie Computer-, Controller- und Netzwerkkonfiguration
Roboterarm/Aktuator
Kombination aus einzelnen/mehreren Roboterarmen und Arbeitsgeräten
Sicherheit/Aufbau
Auf die Testumgebung abgestimmte Schalter, Schutz- und Montagerahmen
4WS MOTION LABÄndern des Lenkmusters
Kontrolllogik überprüfen.
Kontrolllogik überprüfen.
geradeausdiagonale Bewegungan Ort und Stelle drehenPfadverfolgung
UNIVERSITY USE CASESin einer Plattform
in einer Plattform
Der Unterricht und die Forschung gehen weiter.
Die Steuerungs-, Navigations-, Simulations- und Manipulationsabläufe, die das offene Technologie-Ökosystem von ROS 2, Nav2, Gazebo und MoveIt abdeckt, können auf Universitätsprojekte zugeschnitten werden.
Lenk-/Fahrsteuerung
Fahrzeugkinematik, Bahnverfolgung, Lageregelung und Reglervergleichsexperimente.
Autonomes Fahren/SLAM
Kartenerstellung, Standortschätzung und Hindernisvermeidung mithilfe von Lidar und Kameras.
Sensorfusion
Zeitsynchronisation und Zustandsschätzung von IMU, Encoder und Abstands-/Bildsensoren.
mobile Manipulation
Arbeitsplanung und Koordination der mobilen Basis und einzelner/mehrerer Roboterarme.
Simulation-reale Fahrzeuganbindung
Schrittweise Überprüfung von Modellen und Steuerungsstrategien, die in einer virtuellen Umgebung in der realen Welt erstellt wurden.
Schlussstein·PBL
Die Teams für Mechanismus, Schlachtfeld, Steuerung und Software arbeiten zusammen, um ein Ergebnis zu erzielen.
DELIVERY EXPERIENCEIm Einklang mit der Universitätsszene
Im Einklang mit der Universitätsszene
Wir haben es hergestellt und geliefert.
Basierend auf unserer Erfahrung in der Herstellung und Lieferung mobiler Forschungsroboter an verschiedene Universitäten und Bildungseinrichtungen in Korea organisieren wir auch Unterrichtspläne und Inspektionsmethoden. Der Name der Organisation und die Vertragsbedingungen werden nur im zulässigen Rahmen offengelegt.
Überprüfen Sie Ihre Ziele
Unterrichts-/Forschungsthemen, Prüfungsraum und Zeitplan
Kompositionsberatung
Direkte Fertigung oder Lieferung von Sensoren und Obergeräten
Produktion/Inspektion
Überprüfen Sie den Zusammenbau oder die Grundfunktion des ausgewählten Bereichs
Datenlieferung
Überprüfen Sie die grundlegenden technischen Daten und die Lieferkonfiguration
ASK RODIXAus der für das Labor benötigten Konfiguration
Aus der für das Labor benötigten Konfiguration
Wir klären das gemeinsam.
Die Überprüfung wird beschleunigt, wenn Sie uns Ihre Schule/Abteilung, Ihren Forschungs- oder Unterrichtszweck, die gewünschte Einführungszeit sowie die erforderlichen Sensoren und Geräte mitteilen. Detaillierte Spezifikationen und Preise werden nach Bedarfsbestätigung gesondert bekannt gegeben.