RODIX ROBOTICS

从研究和验证开始
扩展到现场应用。

我们为研究平台、自动驾驶/控制验证、多机器人操作、移动机械手和服务机器人提出了单独的商业化路径。
CHOOSE BY PURPOSE

你在研究什么
首先,选择您想要的验证方式。

在产品名称前勾选研究目的、环境、安全条件和所需结果。

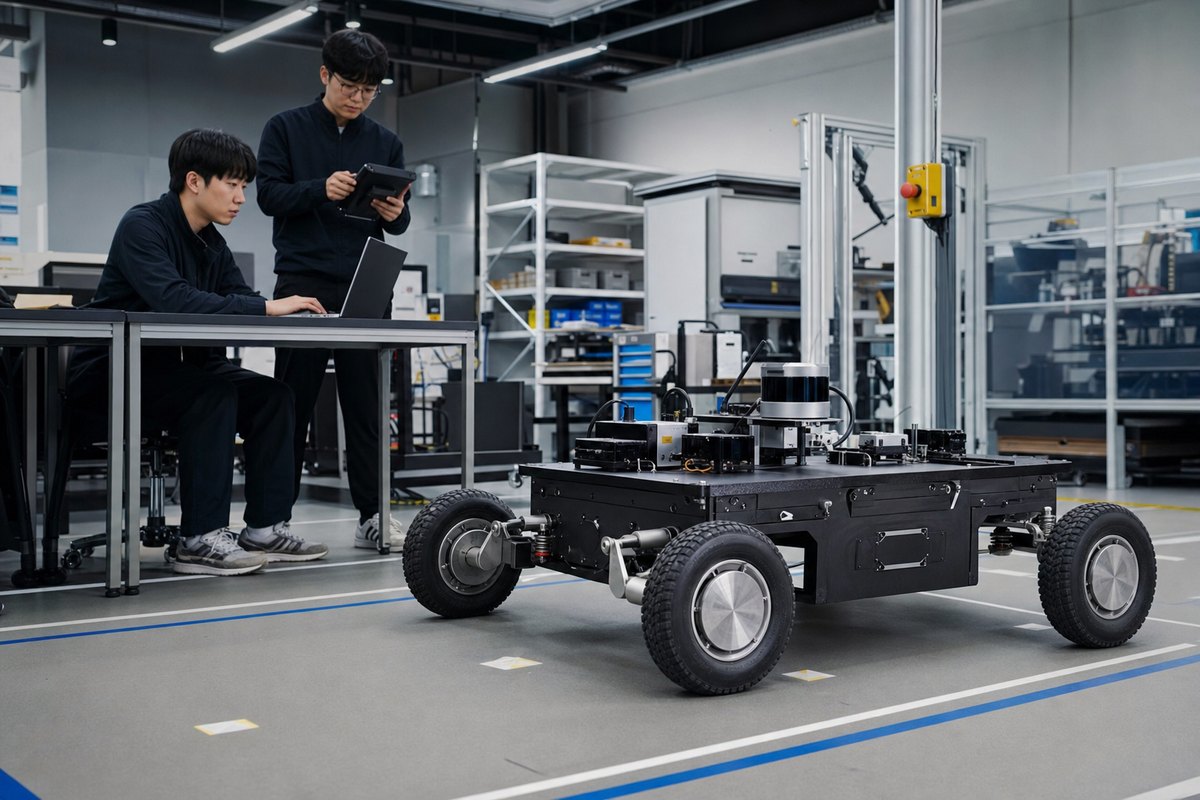
低地板四轮独立转向研究机器人概念视觉
产学研项目/研究平台

四轮独立转向研究平台

我们研究转向/驱动控制、嵌入式 MPC 和 SIL/PIL/RIL 验证流程。

查看研究平台 →
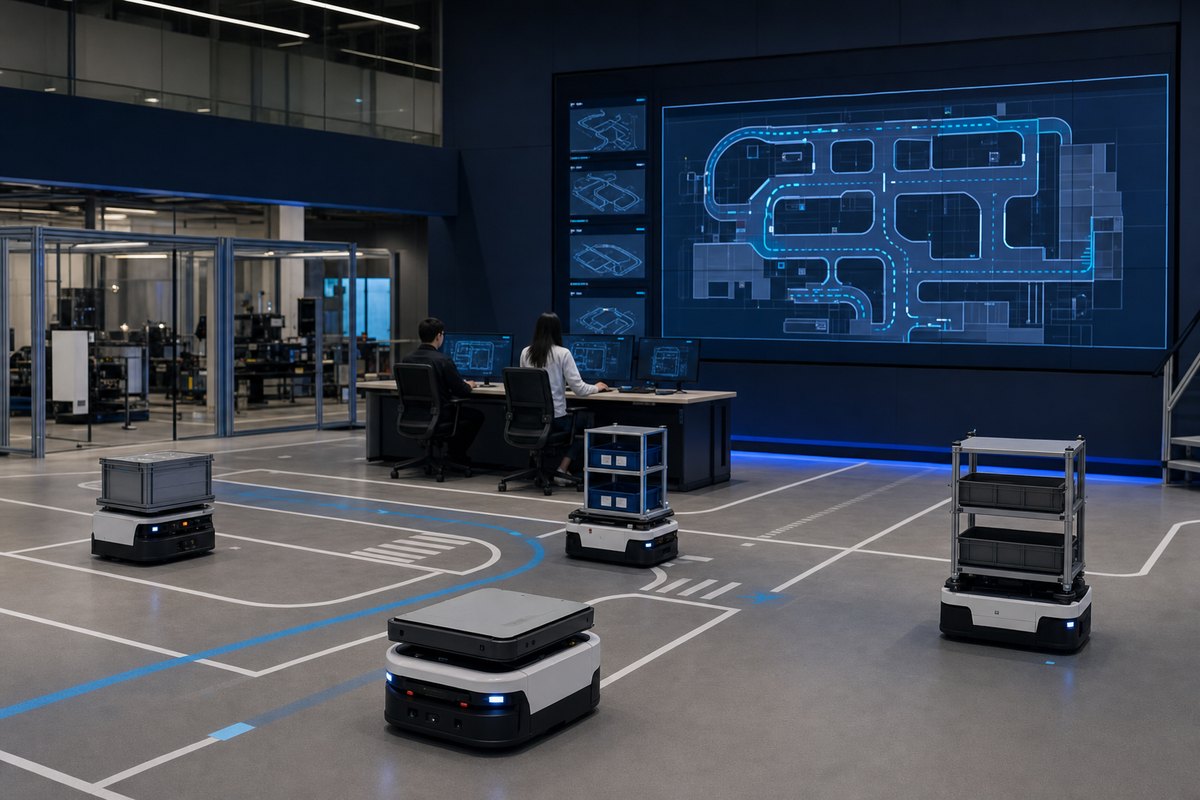
用于检查多个移动机器人的路径和状态的概念视觉
研究·《PoC》

多机器人操作

涵盖路径、碰撞、任务规划、异构状态和数字孪生可视化。

查看运筹学 →
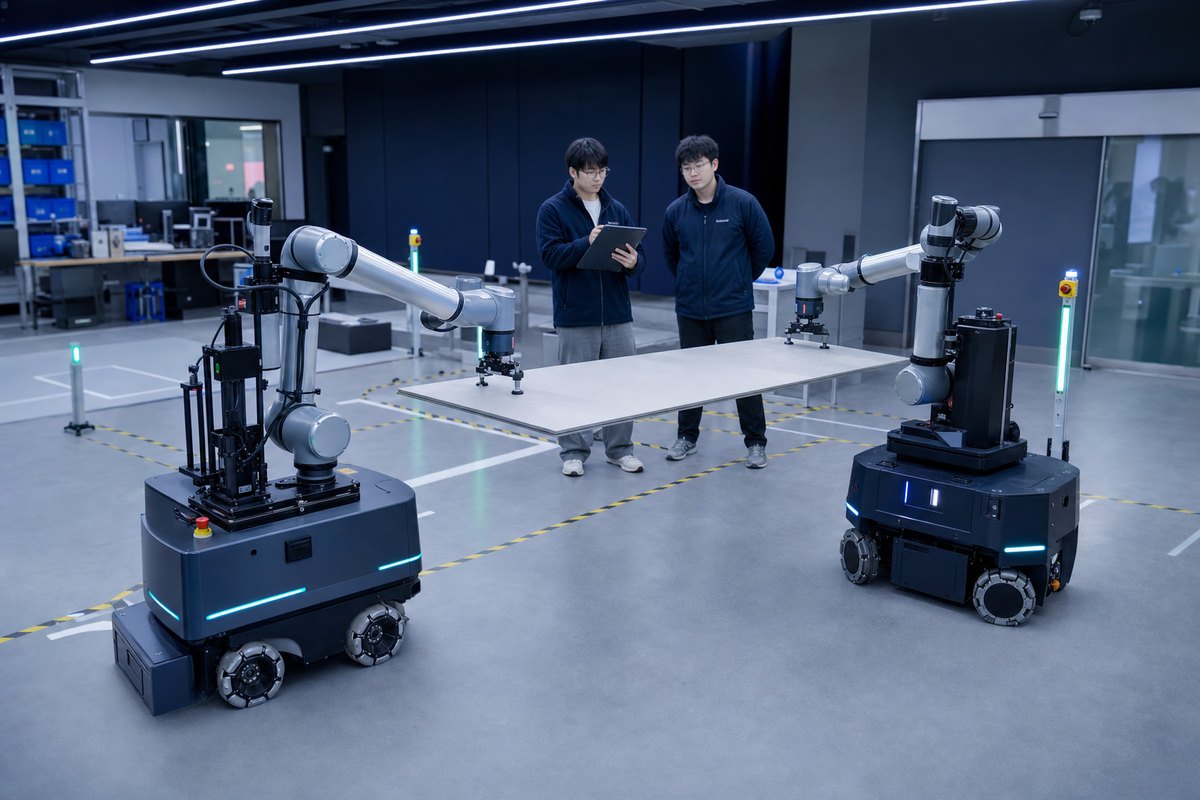
两个移动机械手联合运输面板的概念图
研究/PoC设计

移动机械手

结合移动平台和协作机器人来验证联合运输、同步和安全停止。

查看研究范围 →
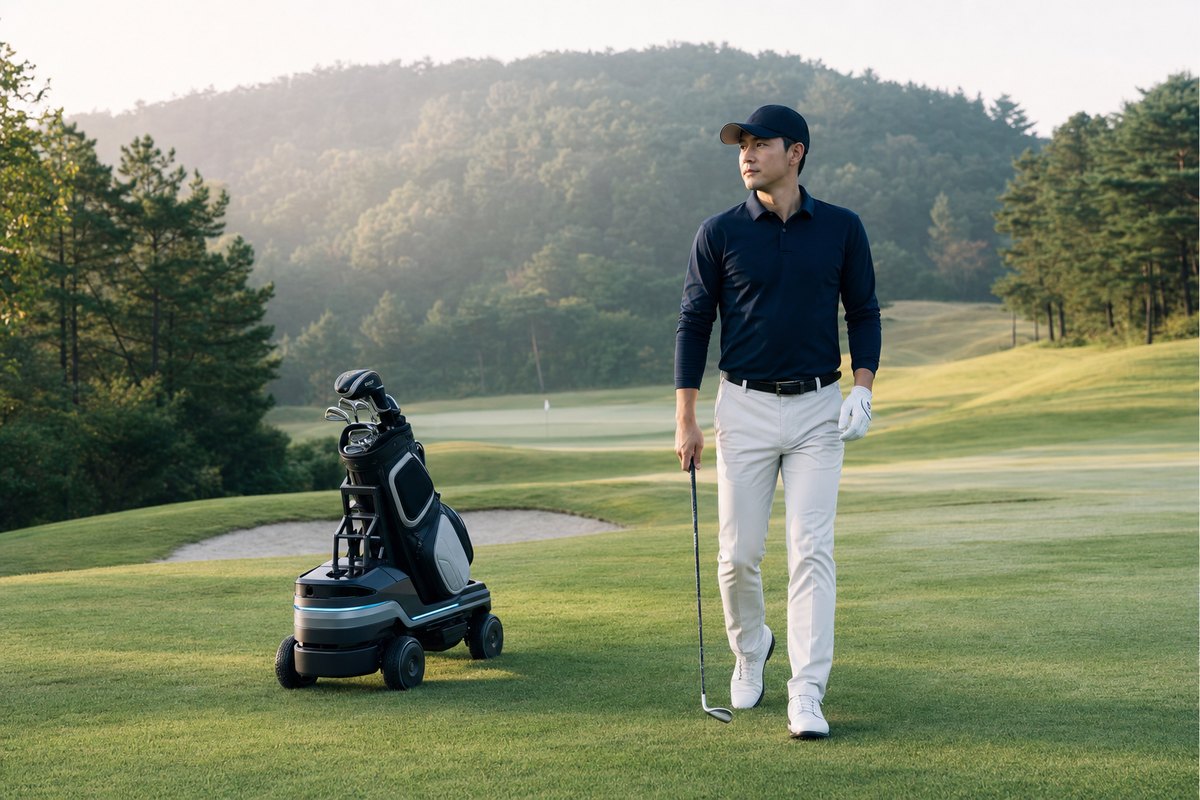
在高尔夫球场为用户提供帮助的服务机器人概念视觉
示范、推进、商业化

智能服务机器人

检查非结构化地形运动、用户帮助、应用程序/控制和操作数据连接。

查看商业化方向 →
COMMERCIALIZATION LADDER

从研究设备到现场产品
分阶段证明。

我们不会预先承诺价格和性能,而是明确客户收到的结果以及每一步的下一步判断。

01

研究平台

标准底座、传感器和控制配置以及可重复的实验文档。

02

付费PoC

明确的现场任务、成功指标、安全条件和结果报告。

03

标准套餐

经过验证的 BOM、软件、操作工具和维护支持范围。

04

现场产品

专用机器人和控制/任务之间的链接,重复操作的可能性。

BEFORE INQUIRY

好询问
加快验证速度。

如果您告诉我们研究/现场环境和所需的结果,我们可以更快地组织提供和排除的范围。

  • 场地和移动空间
  • 研究/商业目标
  • 期望的期限和预算范围
  • 必要的传感器/控制/监控配置
  • 您必须收到的结果
  • 安全、电力和通信限制